FB_MTP_AnaDrv
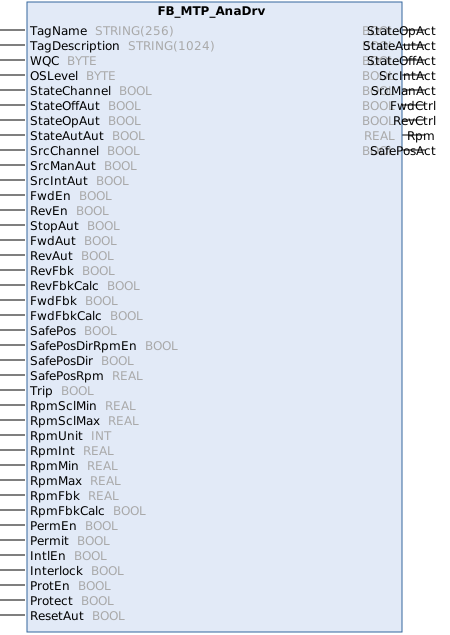
Der Funktionsbaustein FB_MTP_AnaDrv ist ein Objekt zur Steuerung eines Antriebs mit variabler Drehzahl von unterschiedlichen Quellen aus: interne SPS-Logik oder manuelle Bedienung (z. B. über OPC UA). Schaltanfragen und Wertvorgaben werden unabhängig voneinander über die Zustandsautomaten des Operation Mode und des Source Mode verwaltet. Die OPC UA Zugriffsrechte sind in den Variablentabellen beschrieben.
Ansteuern des Antriebs
Die Vorgabe der Drehrichtung des Antriebs erfolgt über die Schaltanfragen Fwd*, Rev* und Stop*. Der Zustandsautomat des Operation Mode verwaltet, ob und von welcher Quelle neue Schaltanfragen verarbeitet werden.
Bei gleichzeitiger Anfrage wird die Sicherheitsposition berücksichtigt: Stop* ist bei SafePos = FALSE am höchsten priorisiert und der Antrieb wird gestoppt. Ist SafePos = TRUE sind die Schaltanfragen Fwd*, Rev* und Stop* gleich priorisiert und der Antrieb bleibt in seinem aktuellen Zustand.
Bei aktiver Verriegelung ist, je nach Verriegelungsart, ein Steuern des Antriebs nicht mehr möglich.
Die Variable Trip signalisiert den aktuellen Zustand des Motorschutzes. Wenn Trip = FALSE ist, bedeutet dies, dass der Motorschutz ausgelöst hat und der Antrieb sofort gestoppt wird, indem die Variablen FwdCtrl und RevCtrl auf FALSE gesetzt werden.
Wenn Trip = TRUE ist, befindet sich der Motorschutz im fehlerfreien Zustand. Nachdem der Motorschutz nach einer Auslösung wieder in Ordnung ist (Trip = TRUE), muss der Zustand durch Reset quittiert werden, bevor der Betrieb fortgesetzt werden kann.
Sollwertvorgabe
Die Drehzahlvorgabe erfolgt über Rpm* Variablen. Die Drehzahlvorgabe wird von dem Zustandsautomaten Source Mode verwaltet und nach dem untenstehenden Schema ausgegeben:

Sicherheitsposition
Die Sicherheitsposition wird über die Variablen SafePos, SafePosDirRpmEn, SafePosDir und SafePosRpm definiert.
Mit der Variablen SafePos wird beschrieben, ob die Sicherheitsposition des Antriebs der energielose Zustand oder ein aktiver Zustand ist.
 | Die Variablen |
Sicherheitsposition: Energieloser Zustand (SafePos = FALSE)
Im energielosen Zustand ist der Antrieb gestoppt (FwdCtrl = FALSE, RevCtrl = FALSE und Rpm = 0)
Sicherheitsposition: Aktiver Zustand (SafePos = TRUE)
Bei einem aktiven Zustand kann die Vorgabe der Drehrichtung und Drehzahl aktiviert (SafePosDirRpmEn = TRUE) und die Drehrichtung (SafePosDir) bzw. Drehzahl (SafePosRpm) vorgegeben werden.
Wenn SafePosDirRpmEn = FALSE, ist der aktuelle Bewegungszustand (Vorwärts, Rückwärts oder Stopp) die Sicherheitsposition.
Bei aktivierter Vorgabe (SafePosDirRpmEn = TRUE) ist die Sicherheitsposition Vorwärts (SafePosDir = FALSE) oder Rückwärts (SafePosDir = TRUE) mit der definierten Sicherheitsdrehzahl (SafePosRpm).
Nachfolgend finden Sie eine Tabelle mit den Bedienmöglichkeiten des Antriebs (Fwd*, Rev*, Stop* und Rpm*) bei aktivem Permit in Abhängigkeit der Ausgangslage des Antriebs (Antrieb stoppen, Antrieb in Vorwärtsbewegung setzen und Antrieb in Rückwärtsbewegung setzen) und der definierten Sicherheitsposition:
SafePos | SafePos | SafePosDir | Drive set to Stop | Drive set to Forward | Drive set to Reverse |
|---|---|---|---|---|---|
| - | - |
|
|
|
|
| - |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
x: Schaltanfragen und/oder Wertvorgaben werden nicht mehr berücksichtigt.
✓: Schaltanfragen und/oder Wertvorgaben werden berücksichtigt.
Allgemeine Definitionen
Implementierte Schnittstellen
 Eingänge
Name | Typ | Beschreibung | OPC UA Zugriff |
|---|---|---|---|
TagName | STRING | Name der Schnittstelle | - |
TagDescription | STRING | Beschreibung der Schnittstelle | - |
WQC | BYTE | Worst Quality Code | Lesen |
OSLevel | BYTE | Level muss für Anlage definiert werden. Wert 0 ist reserviert für lokale Bedienung. | Lesen/schreiben |
StateChannel StateOffAut StateOpAut StateAutAut |
| Siehe Operation Mode |
|
FwdEn | BOOL | Vorwärtsbewegung freigeben: 1: Freigabe 0: Gesperrt | Lesen |
RevEn | BOOL | Rückwärtsbewegung freigeben: 1: Freigabe 0: Gesperrt | Lesen |
StopAut | BOOL |
(Relevant, wenn 1: Stopp ausführen. 0: Kein Stopp | Lesen |
FwdAut | BOOL |
(Relevant, wenn 1: Vorwärtsbewegung ausführen. 0: Keine Vorwärtsbewegung ausführen. | Lesen |
RevAut | BOOL |
(Relevant, wenn 1: Rückwärtsbewegung ausführen. 0: Keine Rückwärtsbewegung ausführen. | Lesen |
FwdFbk | BOOL | Rückmeldesignal Vorwärtsbewegung: 1: Vorwärtsbewegung 0: Keine Vorwärtsbewegung | Lesen |
FwdFbkCaIc | BOOL | Quelle des Rückmeldesignals Vorwärtsbewegung: 1: Berechnet 0: Sensor | Lesen |
RevFbk | BOOL | Rückmeldesignal Rückwärtsbewegung: 1: Rückwärtsbewegung 0: Keine Rückwärtsbewegung | Lesen |
RevFbkCaIc | BOOL | Quelle des Rückmeldesignals Rückwärtsbewegung: 1: Berechnet 0: Sensor | Lesen |
SrcChannel SrcManAut SrcIntAut |
| Siehe Source Mode |
|
RpmInt | REAL |
| Lesen |
RpmUnit | INT | Drehzahleinheit | Lesen |
RpmMin | REAL | Oberer Grenzwert des Drehzahl-Sollwerts | Lesen |
RpmMax | REAL | Unterer Grenzwert des Drehzahl-Sollwerts | Lesen |
RpmFbkCalc | BOOL | Quelle des Drehzahl-Istwerts: 1: Berechnet 0: Sensor | Lesen |
RpmFbk | REAL | Drehzahl-Istwert | Lesen |
RpmSclMin | REAL | Drehzahl-Skalenanfang | Lesen |
RpmSclMax | REAL | Drehzahl-Skalenende | Lesen |
PermEn Permit Intlen Interlock ProtEn Protect |
| Siehe Verriegelung |
|
Trip | BOOL | Meldekontakt Motorschutz: 1: Kein Fehler 0: Motorschutz angesprochen. | Lesen |
SafePos | BOOL | 1: Behalte aktuellen Zustand bei. 0: Stopp | Lesen |
SafePosDirRpmEn | BOOL | 1: Drehrichtungsvorgabe für 0: keine Drehrichtungsvorgabe | - |
SafePosDir | BOOL | Drehrichtungsvorgabe für 1: Rückwärts 0: Vorwärts | - |
SafePosRpm | REAL | Drehzahlvorgabe für Sicherheitsposition, wenn | - |
ResetAut | BOOL |
1: Reset angefordert. 0: Kein Reset angefordert. | Lesen |
 Ausgänge
Name | Typ | Beschreibung | OPC UA Zugriff |
|---|---|---|---|
StateOffAct StateOpAct StateAutAct |
| Siehe Operation Mode |
|
FwdCtrl | BOOL | Vorwärtsbewegung: 1: Aktiv 0: Inaktiv | Lesen |
RevCtrl | BOOL | Rückwärtsbewegung: 1: Aktiv 0: Inaktiv | Lesen |
SrcManAct SrcIntAct |
| Siehe Source Mode |
|
Rpm | REAL | Drehzahl-Sollwert an Antrieb | Lesen |
SafePosAct | BOOL | Sicherheitsposition aktiviert: 1: Sicherheitsposition ist aktiv. 0: Sicherheitsposition ist nicht aktiv. | Lesen |
Externe Variablen
Name | Typ | Beschreibung | OPC UA Zugriff |
|---|---|---|---|
StateOffOp StateOpOp StateAutOp |
| Siehe Operation Mode |
|
StopOp | BOOL |
(Relevant, wenn 1: Stopp ausführen. 0: Keinen Stopp ausführen. | Lesen/schreiben |
FwdOp | BOOL |
(Relevant, wenn 1: Vorwärtsbewegung ausführen. 0: Keine Vorwärtsbewegung ausführen. | Lesen/schreiben |
RevOp | BOOL |
(Relevant, wenn 1: Rückwärtsbewegung ausführen. 0: Keine Rückwärtsbewegung ausführen. | Lesen/schreiben |
SrcManOp SrcIntOp |
| Siehe Source Mode |
|
RpmMan | REAL |
| Lesen/schreiben |
RpmRbk | REAL | Unbearbeiteter Wert der | Lesen |
ResetOp | BOOL |
0→1: 1→0: Anfrage wurde verarbeitet. | Lesen/schreiben |
 Methoden
Name | Typ | Beschreibung |
|---|---|---|
IsOffline IsOperator IsAutomatic SetOffline SetOperator SetAutomatic |
| Siehe Operation Mode |
IsInternal IsManual SetInternal SetManual |
| Siehe Source Mode |
Forward | BOOL | Die Methode Für die Drehzahlvorgabe wird der Liefert |
Reverse | BOOL | Die Methode Für die Drehzahlvorgabe wird der Liefert |
Stop | BOOL | Die Methode Der Liefert |