Regelparameter für Positionsregelung einstellen
Testbewegung starten
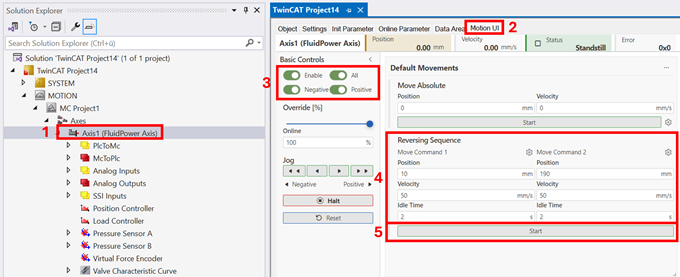
- Die MC3-FluidPower-Achse wurde im Handbetrieb verfahren,
siehe Achse im Handbetrieb mittels Motion UI verfahren.
- 1. Doppelklicken Sie auf das Axis Objekt.
- 2. Öffnen Sie die Registerkarte Motion UI.
- 3. Bestromen Sie die Achse durch Klicken auf Enable All.
- 4. Setzen Sie in der Karte Default Movements zu Ihrem Bewegungsprofil passende Parameter des Reversierbetriebs.
- Start der Bewegung
Regler einstellen
- 1. Doppelklicken Sie das Position Controller Objekt.
- 2. Öffnen Sie die Registerkarte Init Parameter.
- 3. Optimieren Sie die Regelparameter (siehe auch Init Parameter).
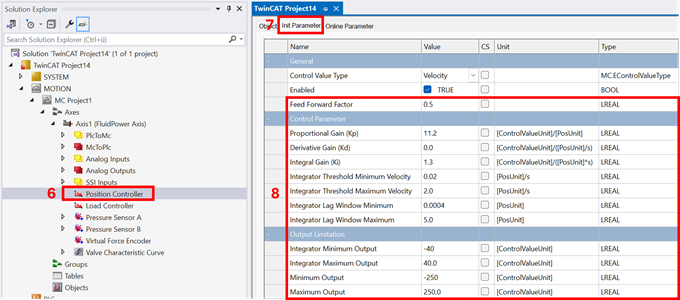
- Ggf. zuvor gesetzte Limitierung des Stellsignals Minimum / Maximum Output um für das Hydrauliksystem zulässige Werte erhöhen.
- Setzen Sie Integral Gain und Derivative Gain = 0.0
- Erhöhen Sie Proportional Gain bis das Ausgangssignal beginnt, zu oszillieren.
- Reduzieren Sie Proportional Gain geringfügig.
- Passen Sie Feed Forward Factor zur Annäherung der Ist- and die Sollgeschwindigkeit an.
- Setzen Sie Integral Gain zur Reduzierung des Restfehlers in der Zielposition.
- Begrenzen Sie die Geschwindigkeitsfenster Integrator Threshold Minimum / Maximum Velocity des I-Anteils zur Vermeidung einer Aufintegration während der Bewegung und einem daraus resultierenden Überschwingen.
- Begrenzung Sie das Schleppfehlerfenster Integrator Lag Window Minimum / Maximum des I-Anteils zur Vermeidung verbleibender Oszillation in der Zielposition.
Empfehlung für Integrator Lag Window Minimum ist die 4-fache Auflösung des Wegmesssystems.
Das Integrator Lag Window Maximum steht in Relation zum verbleibenden Schleppfehler bei reiner P-Regelung.
Im nächsten Schritt folgt die Anbindung der FluidPower-Achse an die PLC,
siehe Achsobjekte mit PLC verknüpfen.