FB_MTP_PIDCtrlBase
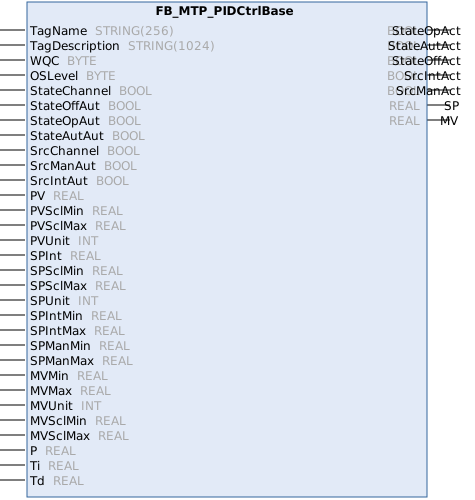
Der Funktionsbaustein FB_MTP_PIDCtrlBase dient als Schnittstelle zur Verwendung eines PID-Reglers von unterschiedlichen Quellen: interne SPS-Logik oder manuelle Bedienung (z. B. über OPC UA). Wertvorgaben werden unabhängig voneinander von den Zustandsautomaten des Operation Mode und des Source Mode verwaltet. Die OPC UA-Zugriffsrechte sind in den Variablen-Tabellen beschrieben.
 | Bei dem |
Zustandsautomaten
Über den Zustandsautomaten des Source Mode wird die Quelle des Sollwerts SP* verwaltet. Über den Zustandsautomaten des Operation Mode wird die Quelle der ausgegebenen Stellgröße MV* verwaltet: Ausgangswert der PID-Logik oder Vorgabe durch manuelle Bedienung MVMan.
PID-Regler
Die PID-Logik (PIDLogic()) kann frei gewählt werden. Der Aufruf der PID-Logik erfolgt über die Methode PIDLogic. Über die Eingänge P, Ti und Td werden die Parameter für den Regler beschrieben. Der Ausgang MV beschreibt die aktuelle Stellgröße in Abhängigkeit der aktuellen Zustände der Zustandsautomaten. Der Ausgang SP gibt den aktuell verwendeten Sollwert der PID-Logik wieder.
Der Aufruf der Methoden PIDLogic und ResetPID erfolgt innerhalb dieses Funktionbausteins in Abhängigkeit der Zustände der Zustandsautomaten:
- Offline: zyklischer Aufruf der Methode
ResetPID. - Operator : kein Aufruf von
PIDLogicundResetPID. - Automatic : zyklischer Aufruf der Methode
PIDLogic.
Der Funktionsbaustein arbeitet nach dem folgenden Schema:

Weitere Eigenschaften
Implementierte Schnittstellen
 Eingänge
Name | Typ | Beschreibung | OPC UA Zugriff |
|---|---|---|---|
TagName | STRING | Name der Schnittstelle | - |
TagDescription | STRING | Beschreibung der Schnittstelle | - |
WQC | BYTE | Worst Quality Code | Lesen |
OSLevel | BYTE | Level muss für Anlage definiert werden. Wert 0 ist reserviert für lokale Bedienung. | Lesen/schreiben |
StateChannel StateOffAut StateOpAut StateAutAut |
| Siehe Operation Mode |
|
MVUnit | INT | Einheit der Stellgröße | Lesen |
MVSclMin | REAL | Minimalwert der Darstellung der Stellgröße | Lesen |
MVSclMax | REAL | Maximalwert der Darstellung der Stellgröße | Lesen |
MVMin | REAL | Minimalwert der Stellgröße | Lesen |
MVMax | REAL | Maximalwert der Stellgröße | Lesen |
SrcChannel SrcIntAut SrcManAut |
| Siehe Source Mode |
|
SPInt | REAL |
| Lesen |
SPUnit | INT | Einheit des Sollwerts | Lesen |
SPIntMin | REAL | Unterer Grenzwert der | Lesen |
SPIntMax | REAL | Oberer Grenzwert der PEA internen Sollwertvorgabe | Lesen |
SPManMin | REAL | Unterer Grenzwert der manuellen Sollwertvorgabe | Lesen |
SPManMax | REAL | Oberer Grenzwert der manuellen Sollwertvorgabe | Lesen |
SPSclMin | REAL | Minimalwert für die Darstellung der Sollwertvorgabe | Lesen |
SPSclMax | REAL | Maximalwert für die Darstellung der Sollwertvorgabe | Lesen |
PV | REAL | Istwert | Lesen |
PVUnit | INT | Einheit des Istwerts | Lesen |
PVSclMin | REAL | Minimalwert für die Darstellung des Istwerts | Lesen |
PVSclMax | REAL | Maximalwert für die Darstellung des Istwerts | Lesen |
P | REAL | Proportionale Verstärkung des Reglers | Lesen/schreiben |
Ti | REAL | Nachstellzeit des Reglers [s] | Lesen/schreiben |
Td | REAL | Vorhaltezeit des Reglers [s] | Lesen/schreiben |
 Ausgänge
Name | Typ | Beschreibung | OPC UA Zugriff |
|---|---|---|---|
StateOffAct StateOpAct StateAutAct |
| Siehe Operation Mode |
|
MV | REAL | Aktuelle Stellgröße des Reglers |
|
SrcIntAct SrcManAct |
| Siehe Source Mode |
|
SP | REAL | Aktuell verwendeter Sollwert des Reglers. |
|
Externe Variablen
Name | Typ | Beschreibung | OPC UA Zugriff |
|---|---|---|---|
StateOffOp StateOpOp StateAutOp |
| Siehe Operation Mode |
|
MVMan | REAL |
| Lesen/schreiben |
SrcIntOp SrcManOp |
| Siehe Source Mode |
|
SPMan | REAL |
| Lesen/schreiben |
 Methoden
Name | Beschreibung |
|---|---|
PIDLogic | Diese Methode ermöglicht die Implementierung der Logik des PID-Reglers. |
ResetPID | Diese Methode erlaubt die Implementierung einer Logik zum Zurücksetzen der PID-Logik. |