MC_SetPosition
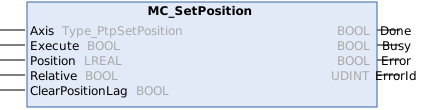
This function block shifts the coordinate system of an axis by manipulating both the setpoint position as well as the actual position of an axis with the same value without any movement caused (Re-calibration with same following error). This can be used for instance for a reference situation.
Syntax
Definition:
FUNCTION_BLOCK MC_SetPosition
VAR_INPUT
    Axis             : Type_PtpSetPosition;
    Execute          : BOOL;
    Position         : LREAL;
    Relative         : BOOL;
    ClearPositionLag : BOOL;
END_VAR
VAR_OUTPUT
    Done             : BOOL;
    Busy             : BOOL;
    Error            : BOOL;
    ErrorId          : UDINT;
END_VAR
 Inputs
|
Name |
Type |
Default |
Description |
|---|---|---|---|
|
Axis |
|
Reference to the axis | |
|
Execute |
BOOL |
|
Trigger the command with rising edge. |
|
Position |
LREAL |
#Invalid |
New position value ([PosUnit]) or distance if Relative = TRUE |
|
Relative |
BOOL |
false |
Shift axis position by value |
|
ClearPositionLag |
BOOL |
|
Resets position lag to zero. |
 Outputs
|
Name |
Type |
Description |
|---|---|---|
|
Done |
BOOL |
Position has new value. |
|
Busy |
BOOL |
Function block is not finished and new output values are to be expected. |
|
Error |
BOOL |
Error occurred within function block. |
|
ErrorId |
UDINT |
Error identifier |
Weiterführende Informationen
Mit dem Funktionsbaustein MC_SetPosition wir die aktuelle Achsposition auf einen parametrierbaren Wert gesetzt. Die Achse muss sich hierzu im Stillstand befinden.
Im Standardfall (Eingang Relative = FALSE) wird die Istposition auf den parametrierten absoluten Wert des Eingangs Position gesetzt. Im relativen Fall (Eingang Relative = TRUE) wird die Istposition um den Wert des Eingangs Position relativ verschoben. In beiden Fällen wird die Sollposition der Achse so gesetzt, dass ein eventuell vorhandener Schleppfehler erhalten bleibt. Wenn der Schleppfehler gelöscht werden soll, ist das über den den Eingang Options.ClearPositionLag möglich.
Hinweis zum Umstieg von NC2 zu MC3
Der Eingang Relative entspricht dem Eingang Mode des Tc2_MC2.MC_SetPosition Funktionsbausteins.
Mögliche Fehlercodes
Für diesen Funktionsbaustein sind unter anderem die folgenden Werte für den Ausgang ErrorId möglich:
Fehler(Hex) | Fehler(Dez) | Fehlertyp | Beschreibung |
|---|---|---|---|
0x8145 | 33093 | Funktionsbaustein | Die Verknüpfung des zyklischen Interfaces zwischen NC und SPS fehlt (z.B. AXIS_REF, AXES_GROUP_REF, ...). Eine vom Funktionsbaustein verwendete Referenz (z.B. auf eine Achse, Gruppe, einen Mover oder ein anderes Motion-Objekt) ist nicht mit dem zugehörigen NC-Objekt verknüpft oder die zyklische Verknüpfung ist unvollständig. |
0x8148 | 33096 | Funktionsbaustein | Ungültiger Eingangswert. Mindestens ein Eingangswert des Funktionsbausteins liegt außerhalb des erlaubten Wertebereichs oder ist mit den übrigen Eingängen nicht konsistent. |
0x8151 | 33105 | Zustand | Das Kommando ist im gegenwärtigen Achszustand nicht erlaubt. Wenn die Achse keine Reglerfreigabe hat, sich im Fehler befindet oder einer Gruppe hinzugefügt wurde, sind einige Kommandos nicht erlaubt. |
0x8182 | 33154 | Überwachung | Verletzung des Software-Positions-Limits. Die Software-Positions-Limits von mindestens einer Achse wurden oder werden in Zukunft von einem Kommando verletzt. |
0x8196 | 33174 | Initialisierung | Ungültige Position oder Distanz. Die aktuelle oder eingegebene Position oder Distanz konnte nicht ermittelt werden oder ist für das Kommando ungültig. |
0x818c | 33164 | Parameter | Zielposition ist außerhalb des Modulo-Bereichs. Bei Nutzung der Modulo-Positionierung muss die Zielposition im definierten Modulo-Bereich [0, Modulus] liegen. Bei Verwendung der Modulo-Positionierung wird die Zielposition unter Berücksichtigung der Variablen AdditionalTurns am Eingang Options interpretiert. |
Eine Übersicht aller NC-Fehlercodes finden Sie hier:
Versionsinformation
- TwinCAT Standard >= v3.1.4026.23.1
- TF5500 MC3 Base >= v4.0.6