MC_Reset
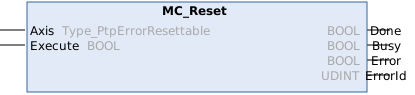
This function block resets all motion object-related errors and transitions the motion object out of state ErrorStop.
The resulting state is Disabled, if no Enable is requested for the motion object (e.g. via MC_Power).
It results in DiscreteMotion, if the motion object has a closed control loop and a controlled error reaction is still ongoing.
Otherwise, Standstill is the resulting state. This function block does not affect the output of motion function block instances.
Syntax
Definition:
FUNCTION_BLOCK MC_Reset
VAR_INPUT
    Axis    : Type_PtpErrorResettable;
    Execute : BOOL;
END_VAR
VAR_OUTPUT
    Done    : BOOL;
    Busy    : BOOL;
    Error   : BOOL;
    ErrorId : UDINT;
END_VAR
 Inputs
|
Name |
Type |
Description |
|---|---|---|
|
Axis |
Interface pointer to the object on which the command should be performed (e.g. Axis, Linear Mover). | |
|
Execute |
BOOL |
Trigger the command with rising edge. |
 Outputs
|
Name |
Type |
Description |
|---|---|---|
|
Done |
BOOL |
Potential axis and/or drive error has been reset. State Standstill, Disabled or DiscreteMotion is reached. |
|
Busy |
BOOL |
Function block is not finished and new output values are to be expected. |
|
Error |
BOOL |
Error occurred within function block. |
|
ErrorId |
UDINT |
Error identifier |
Hinweise zum Umstieg von NC2 zu MC3
Der MC3 Funktionsbaustein MC_Reset wirkt nur im Fehlerfall und setzt einen vorhanden Schleppfehler der Achse ebenfalls nur im Fehlerfall zurück.
Befindet sich auch die verknüpfte Antriebshardware im Fehlerzustand, wird beim MC3 Reset automatisch ein Reset-Kommando an die Hardware gesendet. Ein manueller FB_SoEReset muss nicht ausgeführt werden.
Mögliche Fehlercodes
Für diesen Funktionsbaustein sind unter anderem die folgenden Werte für den Ausgang ErrorId möglich:
Fehler(Hex) | Fehler(Dez) | Fehlertyp | Beschreibung |
|---|---|---|---|
0x8145 | 33093 | Funktionsbaustein | Die Verknüpfung des zyklischen Interfaces zwischen NC und SPS fehlt (z.B. AXIS_REF, AXES_GROUP_REF, ...). Eine vom Funktionsbaustein verwendete Referenz (z.B. auf eine Achse, Gruppe, einen Mover oder ein anderes Motion-Objekt) ist nicht mit dem zugehörigen NC-Objekt verknüpft oder die zyklische Verknüpfung ist unvollständig. |
0x81a2 | 33186 | Umgebung | E/A-Daten für mehr als n durchgehende MC-Zyklen ungültig. Die Prozessdaten der Hardware waren über mehrere aufeinanderfolgende MC-Zyklen nicht gültig (z. B. EtherCAT Slave nicht in OP, WcState-Fehler). |
0x8124 | 33060 | Funktionsbaustein | Das gesendete Kommando terminiert nicht (z.B. MC_Reset signalisiert kein DONE). Ein Kommando hat sein Done-Signal nicht innerhalb des erwarteten Zeitfensters geliefert. Tritt typischerweise bei Reset-, Datei- oder Hardware-Operationen auf, wenn die Gegenstelle nicht antwortet. |
Eine Übersicht aller NC-Fehlercodes finden Sie hier:
Versionsinformation
- TwinCAT Standard >= v3.1.4026.23.1
- TF5500 MC3 Base >= v4.0.6