MC_Power
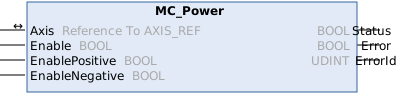
This function block controls the power stage (on or off).
Syntax
Definition:
FUNCTION_BLOCK MC_Power
VAR_IN_OUT
    Axis           : Reference To  AXIS_REF;
END_VAR
VAR_INPUT
    Enable         : BOOL;
    EnablePositive : BOOL;
    EnableNegative : BOOL;
END_VAR
VAR_OUTPUT
    Status         : BOOL;
    Error          : BOOL;
    ErrorId        : UDINT;
END_VAR
 Inputs
|
Name |
Type |
Default |
Description |
|---|---|---|---|
|
Enable |
BOOL |
|
General software enable for the axis |
|
EnablePositive |
BOOL |
false |
Feed enable in positive direction. Only effective if Enable = TRUE |
|
EnableNegative |
BOOL |
false |
Feed enable in negative direction. Only effective if Enable = TRUE |
 Outputs
|
Name |
Type |
Description |
|---|---|---|
|
Status |
BOOL |
Axis is ready for motion commands. |
|
Error |
BOOL |
Error occurred within function block or axis already signaling an error. |
|
ErrorId |
UDINT |
Error identifier of function block or axis |
Weiterführende Informationen
Mit dem Funktionsbaustein MC_Power erfolgt die Softwarefreigabe einer Achse. Die Freigabe kann für beide oder nur für eine bestimmte Bewegungsrichtung erfolgen. Durch ein TRUE am Ausgang Status wird die Betriebsbereitschaft der Achse signalisiert.
Abhängig vom Antriebstypen signalisiert Status auch die Betriebsbereitschaft des Antriebs. Insbesondere digitale Antriebe melden die Betriebsbereitschaft zurück, wogegen analog angeschlossene Antriebe ihre Betriebsbereitschaft nicht zurückmelden können. Im letzten Fall signalisiert Status nur die steuerungsseitige Betriebsbereitschaft.
 | Hardware-Freigabesignal Zusätzlich zur Software-Freigabe kann es notwendig sein, ein Hardware-Freigabesignal zu schalten, um einen Antrieb freizugeben. Dieses Signal wird nicht durch MC_Power beeinflusst und muss durch die PLC separat geschaltet werden. |
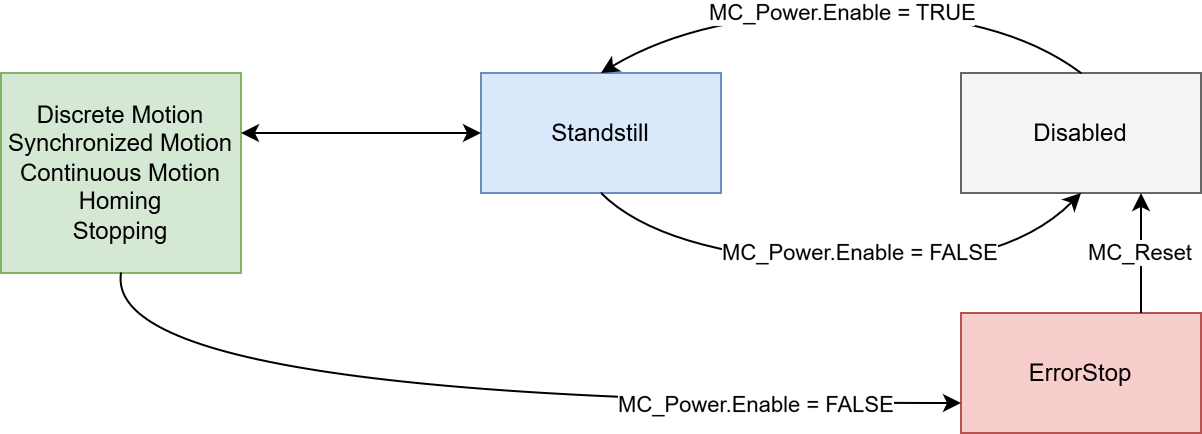
Auswirkungen auf den Achszustand
Der MC_Power.Enable wirkt sich folgendermaßen auf den Achszustand aus:
Hinweis zum Umstieg von NC2 zu MC3
Bei den MC3-Achsen ist der Override standardmäßig auf 100% gesetzt. Zum Einstellen des Overrides steht der Funktionsbaustein MC_SetOverride zur Verfügung.
Mögliche Fehlercodes
Für diesen Funktionsbaustein sind unter anderem die folgenden Werte für den Ausgang ErrorId möglich:
Fehler(Hex) | Fehler(Dez) | Fehlertyp | Beschreibung |
|---|---|---|---|
0x8145 | 33093 | Funktionsbaustein | Die Verknüpfung des zyklischen Interfaces zwischen NC und SPS fehlt (z.B. AXIS_REF, AXES_GROUP_REF, ...). Eine vom Funktionsbaustein verwendete Referenz (z.B. auf eine Achse, Gruppe, einen Mover oder ein anderes Motion-Objekt) ist nicht mit dem zugehörigen NC-Objekt verknüpft oder die zyklische Verknüpfung ist unvollständig. |
0x8151 | 33105 | Zustand | Das Kommando ist im gegenwärtigen Achszustand nicht erlaubt. Wenn die Achse keine Reglerfreigabe hat, sich im Fehler befindet oder einer Gruppe hinzugefügt wurde, sind einige Kommandos nicht erlaubt. |
0x819d | 33181 | NC Programmierung | Die Motion UI hat die Hoheit für die Reglerfreigabe. Die SPS hat die Hoheit für die Regler- und Vorschubfreigabe an das Motion UI übergeben. |
0x81a2 | 33186 | Umgebung | E/A-Daten für mehr als n durchgehende MC-Zyklen ungültig. Die Prozessdaten der Hardware waren über mehrere aufeinanderfolgende MC-Zyklen nicht gültig (z. B. EtherCAT Slave nicht in OP, WcState-Fehler). |
Eine Übersicht aller NC-Fehlercodes finden Sie hier:
Versionsinformation
- TwinCAT Standard >= v3.1.4026.23.1
- TF5500 MC3 Base >= v4.0.6