MC_MoveAbsolute
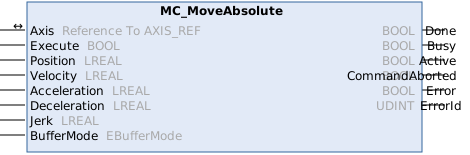
This function block commands a motion to a specified absolute position.
Syntax
Definition:
FUNCTION_BLOCK MC_MoveAbsolute
VAR_IN_OUT
    Axis           : Reference To  AXIS_REF;
END_VAR
VAR_INPUT
    Execute        : BOOL;
    Position       : LREAL;
    Velocity       : LREAL;
    Acceleration   : LREAL;
    Deceleration   : LREAL;
    Jerk           : LREAL;
    BufferMode     : EBufferMode;
END_VAR
VAR_OUTPUT
    Done           : BOOL;
    Busy           : BOOL;
    Active         : BOOL;
    CommandAborted : BOOL;
    Error          : BOOL;
    ErrorId        : UDINT;
END_VAR
 Inputs
|
Name |
Type |
Default |
Description |
|---|---|---|---|
|
Execute |
BOOL |
|
Trigger the command with rising edge. |
|
Position |
LREAL |
#Invalid |
Commanded position ([PosUnit]) |
|
Velocity |
LREAL |
#Invalid |
Maximum velocity ([PosUnit]/s, positive) |
|
Acceleration |
LREAL |
#Default |
Maximum acceleration ([PosUnit]/s^2, positive) |
|
Deceleration |
LREAL |
#Default |
Maximum deceleration ([PosUnit]/s^2, positive) |
|
Jerk |
LREAL |
#Default |
Maximum jerk ([PosUnit]/s^3, positive) |
|
BufferMode |
Aborting |
Chronological sequence of the command |
 Outputs
|
Name |
Type |
Description |
|---|---|---|
|
Done |
BOOL |
Commanded position finally reached |
|
Busy |
BOOL |
Function block is not finished and new output values are to be expected. |
|
Active |
BOOL |
Function block has active control on the axis. |
|
CommandAborted |
BOOL |
Command is aborted by another command. |
|
Error |
BOOL |
Error occurred within function block. |
|
ErrorId |
UDINT |
Error identifier |
Weiterführende Informationen
Mit dem Funktionsbaustein MC_MoveAbsolute wird eine Positionierung auf eine absolute Zielposition gestartet und die Achsbewegung über den gesamten Fahrweg überwacht.
Wird ein Bewegungskommando mit dem Eingang BufferMode = Tc3_Mc3Base.EBufferMode.Aborting auf eine gekoppelte Slave-Achse angewendet, so führt dieses zum automatischen Abkoppeln der Achse und anschließendem Ausführen des Kommandos.
Mögliche Fehlercodes
Für diesen Funktionsbaustein sind unter anderem die folgenden Werte für den Ausgang ErrorId möglich:
Fehler(Hex) | Fehler(Dez) | Fehlertyp | Beschreibung |
|---|---|---|---|
0x813c | 33084 | Parameter | Der Buffer-Modus ist ungültig. Der am Funktionsbaustein angegebene BufferMode ist unbekannt oder wird vom Kommando nicht unterstützt (einige Kommandos akzeptieren z.B. nur Aborting, andere nur Buffered). |
0x8145 | 33093 | Funktionsbaustein | Die Verknüpfung des zyklischen Interfaces zwischen NC und SPS fehlt (z.B. AXIS_REF, AXES_GROUP_REF, ...). Eine vom Funktionsbaustein verwendete Referenz (z.B. auf eine Achse, Gruppe, einen Mover oder ein anderes Motion-Objekt) ist nicht mit dem zugehörigen NC-Objekt verknüpft oder die zyklische Verknüpfung ist unvollständig. |
0x8146 | 33094 | Funktionsbaustein | Ungültiger Geschwindigkeits-Wert. Die Geschwindigkeit ist nicht gesetzt worden oder der eingegebene Wert ist ungültig. |
0x8151 | 33105 | Zustand | Das Kommando ist im gegenwärtigen Achszustand nicht erlaubt. Wenn die Achse keine Reglerfreigabe hat, sich im Fehler befindet oder einer Gruppe hinzugefügt wurde, sind einige Kommandos nicht erlaubt. |
0x8182 | 33154 | Überwachung | Verletzung des Software-Positions-Limits. Die Software-Positions-Limits von mindestens einer Achse wurden oder werden in Zukunft von einem Kommando verletzt. |
0x8196 | 33174 | Initialisierung | Ungültige Position oder Distanz. Die aktuelle oder eingegebene Position oder Distanz konnte nicht ermittelt werden oder ist für das Kommando ungültig. |
0x819a | 33178 | NC Programmierung | Richtungsabhängige Vorschubfreigabe fehlt. Die Ausführung des Kommandos ist aufgrund einer fehlenden Vorschubfreigabe nicht möglich. |
0x819b | 33179 | NC Programmierung | Die Reglerfreigabe der Achse fehlt. Der Achse wurde die Reglerfreigabe während einer Bewegung entzogen. Die Dynamik des Sollwertes entsprach nicht der Nulldynamik. |
0x81a9 | 33193 | Parameter | Ungültiger Beschleunigungs-Wert. Der übergebene Beschleunigungs-Wert ist ungültig (z.B. kein endlicher Wert, negativ oder außerhalb des zulässigen Bereichs). |
0x81aa | 33194 | Parameter | Ungültiger Verzögerungs-Wert. Der übergebene Verzögerungs-Wert ist ungültig (z.B. kein endlicher Wert, negativ oder außerhalb des zulässigen Bereichs). |
0x81ab | 33195 | Parameter | Ungültiger Ruck-Wert. Der für die Bewegung verwendete Ruck-Wert ist ungültig (z.B. negativ, Null oder außerhalb des erlaubten Bereichs des Movers bzw. der Achse). |
Eine Übersicht aller NC-Fehlercodes finden Sie hier:
Versionsinformation
- TwinCAT Standard >= v3.1.4026.23.1
- TF5500 MC3 Base >= v4.0.6