MC_Jog
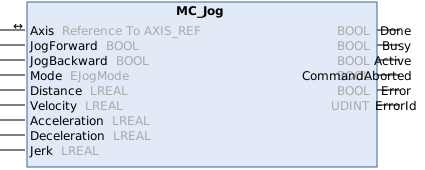
This function block enables an axis to be moved via manual keys in different modi.
Syntax
Definition:
FUNCTION_BLOCK MC_Jog
VAR_IN_OUT
    Axis           : Reference To  AXIS_REF;
END_VAR
VAR_INPUT
    JogForward     : BOOL;
    JogBackward    : BOOL;
    Mode           : EJogMode;
    Distance       : LREAL;
    Velocity       : LREAL;
    Acceleration   : LREAL;
    Deceleration   : LREAL;
    Jerk           : LREAL;
END_VAR
VAR_OUTPUT
    Done           : BOOL;
    Busy           : BOOL;
    Active         : BOOL;
    CommandAborted : BOOL;
    Error          : BOOL;
    ErrorId        : UDINT;
END_VAR
 Inputs
|
Name |
Type |
Default |
Description |
|---|---|---|---|
|
JogForward |
BOOL |
|
The command is executed with a rising edge, and the axis is moved in positive direction. Depending on the mode, the axis moves as long as the signal remains TRUE, or it stops automatically after a specified distance. |
|
JogBackward |
BOOL |
|
The command is executed with a rising edge, and the axis is moved in negative direction. Depending on the mode, the axis moves as long as the signal remains TRUE, or it stops automatically after a specified distance. |
|
Mode |
StandardSlow |
Determines the operation mode in which the manual function is executed. | |
|
Distance |
LREAL |
#Ignore |
Distance for movements in Mode Inching |
|
Velocity |
LREAL |
#Ignore |
Jog velocity ([PosUnit]/s, positive). Required for Continuous and Inching modes; StandardSlow and StandardFast use axis defaults. |
|
Acceleration |
LREAL |
#Default |
Maximum acceleration ([PosUnit]/s^2, positive) |
|
Deceleration |
LREAL |
#Default |
Maximum deceleration ([PosUnit]/s^2, positive) |
|
Jerk |
LREAL |
#Default |
Maximum jerk ([PosUnit]/s^3, positive) |
 Outputs
|
Name |
Type |
Description |
|---|---|---|
|
Done |
BOOL |
Function block has succeeded. |
|
Busy |
BOOL |
Function block is not finished and new output values are to be expected. |
|
Active |
BOOL |
Function block has active control on the axis. |
|
CommandAborted |
BOOL |
Command is aborted by another command. |
|
Error |
BOOL |
Error occurred within function block. |
|
ErrorId |
UDINT |
Error identifier |
Weiterführende Informationen
Die Betriebsart des Funktionsbausteins MC_Jog wird über den Eingang Mode vom Typ E_JogMode definiert:
E_JogMode.StandardSlow
Die Achse wird so lange verfahren, wie das Signal an einem der Eingänge JogForward oder JogBackward TRUE ist. Dabei wird die im Achsparameter Jog Velocity Slow festgelegte Geschwindigkeit sowie die Dynamik entsprechend der Eingänge Acceleration, Deceleration und Jerk verwendet.
Die Funktionsbaustein-Eingänge Distance und Velocity haben in dieser Betriebsart keinen Einfluss.
E_JogMode.StandardFast
Die Achse wird so lange verfahren, wie das Signal an einem der Eingänge JogForward oder JogBackward TRUE ist. Dabei wird die im Achsparameter Jog Velocity Fast festgelegte Geschwindigkeit sowie die Dynamik entsprechend der Eingänge Acceleration, Deceleration und Jerk verwendet.
Die Funktionsbaustein-Eingänge Distance und Velocity haben in dieser Betriebsart keinen Einfluss.
E_JogMode.Continuous
Die Achse wird so lange verfahren, wie das Signal an einem der Eingänge JogForward oder JogBackward TRUE ist.
Der Funktionsbaustein-Eingang Distance hat in dieser Betriebsart keinen Einfluss.
E_JogMode.Inching
Die Achse wird um die am Funktionsbaustein-Eingang Distance festgelegte Strecke verfahren, sobald am Eingang JogForward oder JogBackward eine steigende Flanke detektiert wird.
Mögliche Fehlercodes
Für diesen Funktionsbaustein sind unter anderem die folgenden Werte für den Ausgang ErrorId möglich:
Fehler(Hex) | Fehler(Dez) | Fehlertyp | Beschreibung |
|---|---|---|---|
0x8145 | 33093 | Funktionsbaustein | Die Verknüpfung des zyklischen Interfaces zwischen NC und SPS fehlt (z.B. AXIS_REF, AXES_GROUP_REF, ...). Eine vom Funktionsbaustein verwendete Referenz (z.B. auf eine Achse, Gruppe, einen Mover oder ein anderes Motion-Objekt) ist nicht mit dem zugehörigen NC-Objekt verknüpft oder die zyklische Verknüpfung ist unvollständig. |
0x8146 | 33094 | Funktionsbaustein | Ungültiger Geschwindigkeits-Wert. Die Geschwindigkeit ist nicht gesetzt worden oder der eingegebene Wert ist ungültig. |
0x8151 | 33105 | Zustand | Das Kommando ist im gegenwärtigen Achszustand nicht erlaubt. Wenn die Achse keine Reglerfreigabe hat, sich im Fehler befindet oder einer Gruppe hinzugefügt wurde, sind einige Kommandos nicht erlaubt. |
0x8196 | 33174 | Initialisierung | Ungültige Position oder Distanz. Die aktuelle oder eingegebene Position oder Distanz konnte nicht ermittelt werden oder ist für das Kommando ungültig. |
0x819a | 33178 | NC Programmierung | Richtungsabhängige Vorschubfreigabe fehlt. Die Ausführung des Kommandos ist aufgrund einer fehlenden Vorschubfreigabe nicht möglich. |
0x819b | 33179 | NC Programmierung | Die Reglerfreigabe der Achse fehlt. Der Achse wurde die Reglerfreigabe während einer Bewegung entzogen. Die Dynamik des Sollwertes entsprach nicht der Nulldynamik. |
0x81a9 | 33193 | Parameter | Ungültiger Beschleunigungs-Wert. Der übergebene Beschleunigungs-Wert ist ungültig (z.B. kein endlicher Wert, negativ oder außerhalb des zulässigen Bereichs). |
0x81aa | 33194 | Parameter | Ungültiger Verzögerungs-Wert. Der übergebene Verzögerungs-Wert ist ungültig (z.B. kein endlicher Wert, negativ oder außerhalb des zulässigen Bereichs). |
0x81ab | 33195 | Parameter | Ungültiger Ruck-Wert. Der für die Bewegung verwendete Ruck-Wert ist ungültig (z.B. negativ, Null oder außerhalb des erlaubten Bereichs des Movers bzw. der Achse). |
Eine Übersicht aller NC-Fehlercodes finden Sie hier:
Versionsinformation
- TwinCAT Standard >= v3.1.4026.23.1
- TF5500 MC3 Base >= v4.0.6