MC_Home
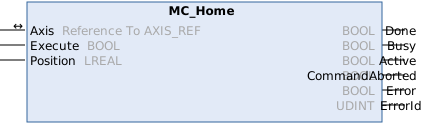
This function block commands the axis to perform the homing sequence. The homing sequence is added via the homing TCOM object. The calculated offset is stored in 'Active Homing Offset'. Offsets from MC_SetPosition are discarded.
Syntax
Definition:
FUNCTION_BLOCK MC_Home
VAR_IN_OUT
    Axis           : Reference To  AXIS_REF;
END_VAR
VAR_INPUT
    Execute        : BOOL;
    Position       : LREAL;
END_VAR
VAR_OUTPUT
    Done           : BOOL;
    Busy           : BOOL;
    Active         : BOOL;
    CommandAborted : BOOL;
    Error          : BOOL;
    ErrorId        : UDINT;
END_VAR
 Inputs
|
Name |
Type |
Default |
Description |
|---|---|---|---|
|
Execute |
BOOL |
|
Trigger the command with rising edge. |
|
Position |
LREAL |
#Default |
Absolute position at the reference signal ([PosUnit]) |
 Outputs
|
Name |
Type |
Description |
|---|---|---|
|
Done |
BOOL |
'Search home' sequence succeeded |
|
Busy |
BOOL |
Function block is not finished and new output values are to be expected. |
|
Active |
BOOL |
Function block has active control on the axis. |
|
CommandAborted |
BOOL |
Command is aborted by another command. |
|
Error |
BOOL |
Error occurred within function block. |
|
ErrorId |
UDINT |
Error identifier |
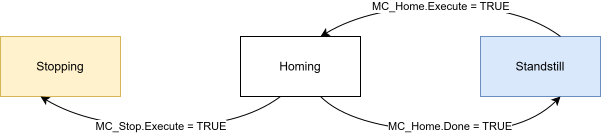
Auswirkungen auf den Achszustand
Hinweise zum Umstieg von NC2 zu MC3
In der MC3 hat der Baustein MC_Home weniger Eingänge als in der NC2. Der aus der NC2 bekannte Eingang bCalibrationCam ist nun als Eingangsvariable Signal am Homing-Objekt enthalten und kann dort direkt verlinkt werden.
- Dokumentation der Homing Module
Mögliche Fehlercodes
Für diesen Funktionsbaustein sind unter anderem die folgenden Werte für den Ausgang ErrorId möglich:
Fehler(Hex) | Fehler(Dez) | Fehlertyp | Beschreibung |
|---|---|---|---|
0x8145 | 33093 | Funktionsbaustein | Die Verknüpfung des zyklischen Interfaces zwischen NC und SPS fehlt (z.B. AXIS_REF, AXES_GROUP_REF, ...). Eine vom Funktionsbaustein verwendete Referenz (z.B. auf eine Achse, Gruppe, einen Mover oder ein anderes Motion-Objekt) ist nicht mit dem zugehörigen NC-Objekt verknüpft oder die zyklische Verknüpfung ist unvollständig. |
0x8151 | 33105 | Zustand | Das Kommando ist im gegenwärtigen Achszustand nicht erlaubt. Wenn die Achse keine Reglerfreigabe hat, sich im Fehler befindet oder einer Gruppe hinzugefügt wurde, sind einige Kommandos nicht erlaubt. |
0x8199 | 33177 | Funktionsbaustein | Kommando nicht erlaubt. Das Kommando ist in der aktuellen Konfiguration nicht erlaubt. |
0x81b8 | 33208 | Parameter | Während der Referenzfahrt (Homing) wurde kein Nocken-Ereignis erkannt. Die Achse hat während der Referenzfahrt den Referenz-Nocken nicht innerhalb der erwarteten Strecke detektiert. |
0x81b9 | 33209 | Parameter | Während der Referenzfahrt (Homing) wurde kein Synchronisations-Ereignis erkannt. Während der Referenzfahrt wurde kein Synchronisations-Ereignis (z.B. Encoder-Nullimpuls) erkannt. |
Eine Übersicht aller NC-Fehlercodes finden Sie hier:
Versionsinformation
- TwinCAT Standard >= v3.1.4026.23.1
- TF5500 MC3 Base >= v4.0.6