MC_HaltPhasing
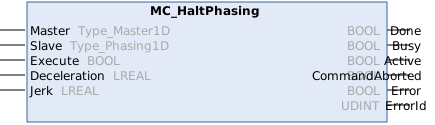
This function block commands a phase shift stop in the master position of a synchronized slave axis. It is only valid for camming synchronization. The master axis is not aware of the phase shift.
Syntax
Definition:
FUNCTION_BLOCK MC_HaltPhasing
VAR_INPUT
    Master         : Type_Master1D;
    Slave          : Type_Phasing1D;
    Execute        : BOOL;
    Deceleration   : LREAL;
    Jerk           : LREAL;
END_VAR
VAR_OUTPUT
    Done           : BOOL;
    Busy           : BOOL;
    Active         : BOOL;
    CommandAborted : BOOL;
    Error          : BOOL;
    ErrorId        : UDINT;
END_VAR
 Inputs
|
Name |
Type |
Default |
Description |
|---|---|---|---|
|
Master |
|
Reference to the master axis | |
|
Slave |
|
Reference to the slave axis | |
|
Execute |
BOOL |
|
Trigger the command with rising edge. |
|
Deceleration |
LREAL |
#Invalid |
Maximum deceleration ([PosUnit]/s^2, positive) |
|
Jerk |
LREAL |
#Invalid |
Maximum jerk ([PosUnit]/s^3, positive) |
 Outputs
|
Name |
Type |
Description |
|---|---|---|
|
Done |
BOOL |
Zero dynamics has been reached, axis state is transferred to Standstill. |
|
Busy |
BOOL |
Function block is not finished and new output values are to be expected. |
|
Active |
BOOL |
Function block has active control on the axis. |
|
CommandAborted |
BOOL |
Command is aborted by another command. |
|
Error |
BOOL |
Error occurred within function block. |
|
ErrorId |
UDINT |
Error identifier |
Mögliche Fehlercodes
Für diesen Funktionsbaustein sind unter anderem die folgenden Werte für den Ausgang ErrorId möglich:
Fehler(Hex) | Fehler(Dez) | Fehlertyp | Beschreibung |
|---|---|---|---|
0x8145 | 33093 | Funktionsbaustein | Die Verknüpfung des zyklischen Interfaces zwischen NC und SPS fehlt (z.B. AXIS_REF, AXES_GROUP_REF, ...). Eine vom Funktionsbaustein verwendete Referenz (z.B. auf eine Achse, Gruppe, einen Mover oder ein anderes Motion-Objekt) ist nicht mit dem zugehörigen NC-Objekt verknüpft oder die zyklische Verknüpfung ist unvollständig. |
0x8151 | 33105 | Zustand | Das Kommando ist im gegenwärtigen Achszustand nicht erlaubt. Wenn die Achse keine Reglerfreigabe hat, sich im Fehler befindet oder einer Gruppe hinzugefügt wurde, sind einige Kommandos nicht erlaubt. |
0x81aa | 33194 | Parameter | Ungültiger Verzögerungs-Wert. Der übergebene Verzögerungs-Wert ist ungültig (z.B. kein endlicher Wert, negativ oder außerhalb des zulässigen Bereichs). |
0x81ab | 33195 | Parameter | Ungültiger Ruck-Wert. Der für die Bewegung verwendete Ruck-Wert ist ungültig (z.B. negativ, Null oder außerhalb des erlaubten Bereichs des Movers bzw. der Achse). |
Eine Übersicht aller NC-Fehlercodes finden Sie hier:
Versionsinformation
- TwinCAT Standard >= v3.1.4026.23.1
- TF5500 MC3 Base >= v4.0.6