BASE-Daten schreiben
Beschreibung
Mit dem Funktionsbaustein KRC_WriteBaseData werden die BASE-Daten des Roboters geschrieben.
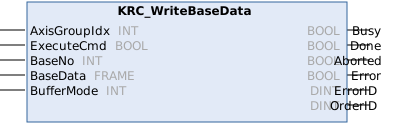
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Das Statement wird bei einer steigenden Flanke des Signals ausgeführt. |
BaseNo | INT | Nummer des BASE-Koordinatensystems
|
BaseData | FRAME | Die Datenstruktur FRAME enthält folgende BASE-Daten:
(>>> FRAME) |
BufferMode | INT | Modus, in dem das Statement ausgeführt wird
(>>> BufferMode) |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Aborted | BOOL | TRUE = Statement wurde abgebrochen |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |