Werkzeug, Basis und Interpolationsart auswählen
Beschreibung
Mit dem Funktionsbaustein KRC_SetCoordSys können Werkzeug, Basis und Interpolationsmodus gesetzt werden, ohne gleichzeitig eine Verfahrbewegung auszuführen. Diese Funktion wird beispielsweise benötigt, um die aktuelle Position in verschiedenen Koordinatensystemen auszulesen.
 | Weitere Informationen zu Werkzeug und Basis im Robotersystem sind in der Bedien- und Programmieranleitung der Systemsoftware zu finden. |
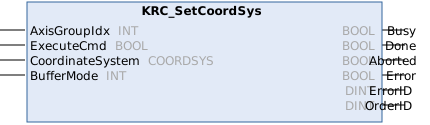
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Das Statement wird bei einer steigenden Flanke des Signals ausgeführt. |
CoordinateSystem | COORDSYS | Koordinatensystem, auf das sich die angegebenen Werte beziehen (>>> COORDSYS) |
BufferMode | INT | Modus, in dem das Statement ausgeführt wird
(>>> BufferMode) |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Aborted | BOOL | TRUE = Statement wurde abgebrochen |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |