Kartesische Roboterposition aus Achswinkeln berechnen
Beschreibung
Mit dem Funktionsbaustein KRC_Forward wird aus vorgegebenen Achswinkeln die kartesische Roboterposition berechnet.
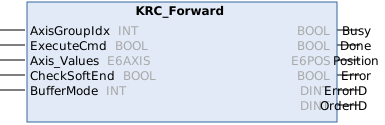
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Startet/Puffert die Anweisung mit einer steigenden Flanke des Signals. |
Axis_Values | E6AXIS | Achsspezifische Werte, die in kartesische Koordinaten umgerechnet werden sollen (>>> E6AXIS) Die Datenstruktur E6AXIS enthält die Winkel- oder Translationswerte für alle Achsen der Achsgruppe in dieser Position. |
CheckSoftEnd | BOOL | Prüft, ob die vorgegebenen Achswinkel innerhalb der Software-Endschalter liegen. Wenn nicht, wird eine Fehlernummer ausgegeben. |
BufferMode | INT | Modus, in dem die Anweisung ausgeführt wird
(>>> BufferMode) |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Position | E6POS | Aus den angegebenen Achswinkeln berechnete kartesische Roboterposition |
Aborted | BOOL | TRUE = Statement wurde abgebrochen |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |