Grundlagen zur Funktion
Im Folgenden werden die Funktion und Parametrierung des Multifunktions Analog-Eingangs für EtherCAT‑Geräte der Serien EL/ED307x beschrieben.
Das EtherCAT‑Gerät beinhaltet einige Funktionen, die gesteuert werden
- durch Aktivierung/Deaktivierung von zyklischen Prozessdaten (PDO) zu Inbetriebnahmezeit im EtherCAT-Master
- durch das Setzen/Ändern sog. CoE-Einstellungen im Gerät, dies kann zur Laufzeit geschehen
Die Eingangskanäle sind in der Werkseinstellung (default) konfiguriert als Analog-Eingänge mit „AI Standard (Real32)“‑PDO (16 Bit „Status“ + 32 Bit „Value (Real32)“ s. 1 in folgender Abb.).
Sie können alternativ konfiguriert werden als PDO „AI Standard“ mit 16 Bit „Status“ + 16 Bit „Value“. Weiterhin kann das Eingangsprozessabbild im „Compact“‑Mode ohne Status‑Bits dargestellt werden.
Zusätzlich können optionale Ein- und Ausgangs‑PDOs hinzugewählt werden (s. 2 u. 3 in folgender Abb.).
Die Eingangskanäle sind im CoE eingestellt auf Interface ±10 V, Floating Point, Extended Range.
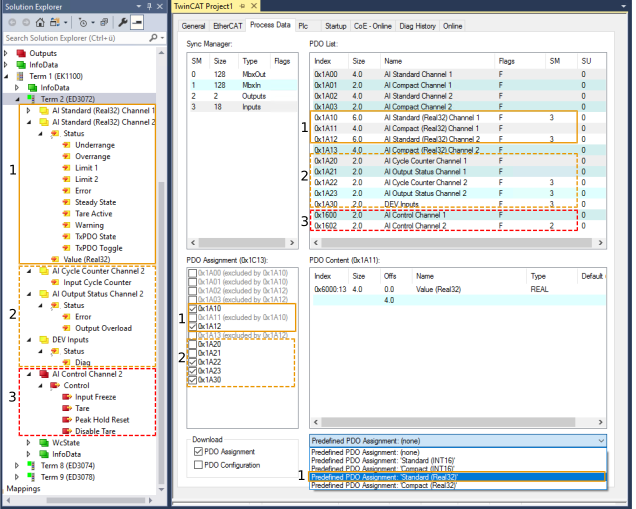
CoE-Parametrierung:
Im Folgenden werden CoE-Register benannt, das im Index stehenden „n“ steht für die Kanalnummer des EtherCAT-Geräts:
Kanal 1: n = 0, Kanal 2: n = 1, …
Die CoE-Werte sind nicht in Echtzeit auslesbar. Sie werden in der Online‑Anzeige in TwinCAT ca. sekündlich aktualisiert. Die Werte können auch per ADS aus der Steuerung abgerufen oder abhängig vom Typ auch geschrieben werden. Dies erfolgt, je nach EtherCAT-Zykluszeit, mit einer Update‑Rate von bis zu einigen ms.
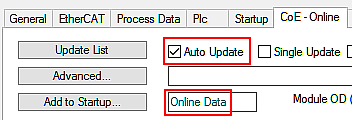
- Vor der ersten Inbetriebnahme kann es sinnvoll sein, die CoE-Parameter des EtherCAT‑Geräts mittels CoE‑Reset zurückzusetzen.
- Geben Sie dazu den Wert gemäß Restore‑Objekt 0x1011:01 ein. Dies erfasst alle Kanäle
(beachten Sie dazu im EtherCAT-Systemhandbuch das Kapitel „Wiederherstellen des Auslieferungszustandes“).
„Default“ oder „Standardeinstellung“ bedeutet, dass die so benannte Einstellung die Grundeinstellung ab Werk bzw. CoE‑Reset ist.
Hinweis | ||
 | Parametrierung über das CoE-Verzeichnis (CAN over EtherCAT) Die Parametrierung des EtherCAT-Geräts wird über den Reiter „CoE-Online“ (mit Doppelklick auf das entsprechende Objekt) bzw. über den Prozessdatenreiter (Zuordnung der PDOs) vorgenommen. Eine ausführliche Beschreibung finden Sie in der EtherCAT-System‑Dokumentation im Kapitel „EtherCAT Teilnehmerkonfiguration“. Beachten Sie bei Verwendung/Manipulation der CoE-Parameter die allgemeinen CoE‑Hinweise im Kapitel „CoE-Interface“ der EtherCAT-System‑Dokumentation: | |
Zeitliches Betriebsverhalten der EtherCAT‑Geräte ED307x
Das EtherCAT-Gerät unterstützt folgende EtherCAT‑Betriebsarten:
- „FreeRun“: ja
- wenn das Filter aktiviert ist;
- unabhängig vom EtherCAT-Zyklus prozessiert das EtherCAT‑Gerät seine AI‑Daten mit der im Kapitel „Filter 1“ angegebenen Wandlungsrate;
- von der Klemme unterstützte EtherCAT‑Zykluszeiten: 100 µs…10 ms
- „SM-Synchron“ (frame‑getriggert): ja
- wenn das Filter deaktiviert ist;
- das Daten‑Processing im EtherCAT‑Gerät wird vom EtherCAT-Frame angestoßen, aber nicht schneller als 500 µs;
- von der Klemme unterstützte EtherCAT‑Zykluszeiten: 100 µs…10 ms
- Distributed Clocks: nein