F_VN_DemosaicPolarizedImage
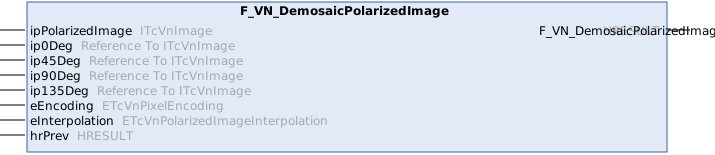
Demosaics a polarized image (taken by a camera with a special polarization sensor) by separating it into four polarization angles (expected sensor layout: top left 90°, top right 45°, bottom left 135°, bottom right 0°).
Syntax
Definition:
FUNCTION F_VN_DemosaicPolarizedImage : HRESULT
VAR_INPUT
    ipPolarizedImage : ITcVnImage;
    ip0Deg           : Reference To  ITcVnImage;
    ip45Deg          : Reference To  ITcVnImage;
    ip90Deg          : Reference To  ITcVnImage;
    ip135Deg         : Reference To  ITcVnImage;
    eEncoding        : ETcVnPixelEncoding;
    eInterpolation   : ETcVnPolarizedImageInterpolation;
    hrPrev           : HRESULT;
END_VAR
Inputs
|
Name |
Type |
Description |
|---|---|---|
|
ipPolarizedImage |
Polarized image (USINT or UINT) | |
|
ip0Deg |
Reference To ITcVnImage |
Returns the 0° component of the polarized image (Optional, set to 0 if not required. Must be different from ipPolarizedImage! An appropriate destination image will be created if required.) |
|
ip45Deg |
Reference To ITcVnImage |
Returns the 45° component of the polarized image (Optional, set to 0 if not required. Must be different from ipPolarizedImage! An appropriate destination image will be created if required.) |
|
ip90Deg |
Reference To ITcVnImage |
Returns the 90° component of the polarized image (Optional, set to 0 if not required. Must be different from ipPolarizedImage! An appropriate destination image will be created if required.) |
|
ip135Deg |
Reference To ITcVnImage |
Returns the 135° component of the polarized image (Optional, set to 0 if not required. Must be different from ipPolarizedImage! An appropriate destination image will be created if required.) |
|
eEncoding |
Select PE_NONE for Mono or PE_BAYER_XX for Bayer sensor | |
|
eInterpolation |
Select PII_NONE to get the uninterpolated data, i.e. the ipXDeg result images only have the half width and height of ipPolarizedImage. The other options interpolate the data to the full resolution of ipPolarizedImage. | |
|
hrPrev |
HRESULT indicating the result of previous operations (If SUCCEEDED(hrPrev) equals false, no operation is executed.) |
Weiterführende Informationen
Die Funktion F_VN_DemosaicPolarizedImage rekonstruiert aus dem Sensor-Rohbild, das bestimmten Polarisationsbildformaten entspricht, die vier separaten Einzelbilder entsprechend der Polarisationswinkel (0°, 45°, 90° und 135°).
Wenn das Rohbild Farbinformationen beinhaltet, kann zusätzlich ein Debayering ausgewählt werden. Die Funktion erwartet das folgende Filter-Layout für die vier Polarisationsrichtungen: oben links 90°, oben rechts 45°, unten links 135° und unten rechts 0°.
Die vier separierten Winkelbilder bilden die Grundlage für weiterführende Auswertungen, beispielsweise die Berechnung von Polarisationswinkel und -grad über F_VN_AngleAndDegreeOfLinearPolarization.
Parameter
Eingangsbild
Das Eingangsbild ipPolarizedImage muss ein Polarisationsbild vom Typ USINT (8 Bit) oder UINT (16 Bit) sein.
Ergebnisbilder der Polarisationswinkel
Über die vier Ausgabebilder ip0Deg, ip45Deg, ip90Deg und ip135Deg werden die separierten Bildkomponenten der jeweiligen Polarisationswinkel (0°, 45°, 90° und 135°) zurückgegeben. Wird ein bestimmter Winkel nicht benötigt, kann der entsprechende Parameter auf 0 gesetzt werden. Die Zielbilder müssen sich vom Eingangsbild ipPolarizedImage unterscheiden.
Pixel-Encoding
Der Parameter eEncoding vom Typ ETcVnPixelEncoding gibt das Pixel-Encoding des Sensors an. Für einen monochromen Sensor ist TCVN_PE_NONE zu wählen. Bei einem Farb-Polarisationssensor muss das entsprechende Bayer-Muster TCVN_PE_BAYER_XX übergeben werden.
Interpolationstyp
Der Parameter eInterpolation vom Typ ETcVnPolarizedImageInterpolation bestimmt, wie die separierten Winkelbilder interpoliert bzw. aufgelöst werden. Da jeder Polarisationswinkel nur jedes zweite Pixel in horizontaler und vertikaler Richtung belegt, haben die nicht interpolierten Ergebnisbilder nur die halbe Breite und Höhe des Eingangsbildes.
Folgende Optionen stehen zur Verfügung:
TCVN_PII_NONE: Keine Interpolation, die Ergebnisbilder besitzen die halbe Breite und Höhe vonipPolarizedImage.TCVN_PII_NEAREST_NEIGHBOR,TCVN_PII_BILINEAR,TCVN_PII_BICUBIC,TCVN_PII_LANCZOS4: Interpolation auf die volle Sensorauflösung mittels der ausgewählten Methode.
Required License
TC3 Vision Base
System Requirements
Development environment | Target platform | PLC libraries to include |
|---|---|---|
TwinCAT V3.1.4024.59 or later | PC or CX (x64) with min. PL50, e.g. Intel 4-core Atom CPU | Tc3_Vision |