Analogen Ausgang schreiben
Beschreibung
Mit dem Funktionsbaustein KRC_WriteAnalogOutput wird ein analoger Ausgang der Robotersteuerung abgefragt und gelesen.
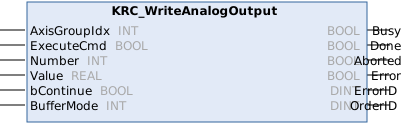
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
Number | INT | Nummer des analogen Ausgangs ($ANOUT[1 … 32] auf der Robotersteuerung)
|
Value | REAL | Wert des analogen Ausgangs |
bContinue | BOOL | TRUE = Ausgang im Vorlauf beschreiben Die Robotersteuerung arbeitet Programme mit Vor- und Hauptlauf ab. Weitere Informationen zum Vor- und Hauptlauf sind in der Bedien- und Programmieranleitung der Systemsoftware zu finden. |
BufferMode | INT | Modus, in dem die Anweisung ausgeführt wird
(>>> BufferMode) |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Aborted | BOOL | TRUE = Statement wurde abgebrochen |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |