Szene auf dem Förderband verfolgen
Beschreibung
Mit dem Funktionsbaustein KRC_ConvTrackingOn kann der Roboter eine Szene (Werkstück) auf dem Förderband verfolgen. Mit den unterschiedlichen Eingangsparametern des Funktionsbausteins kann Folgendes definiert werden:
- Die gewünschte zu verfolgende Szene
- die Einstellung, ob eine Standby-Position angefahren werden soll (konfiguriert in iiQKA.ConveyorTech), bis die Szene verfügbar ist
- die am Anfang und am Ende des Arbeitsbereichs hinzugefügten Offsets
- den Offset, der dem Ende des Synchronisationsbereichs hinzugefügt wurde
- der Offset, der zur Alarm-Distanz addiert wird
- die Rückzugsbewegung, die bei einem Interrupt ausgeführt werden soll
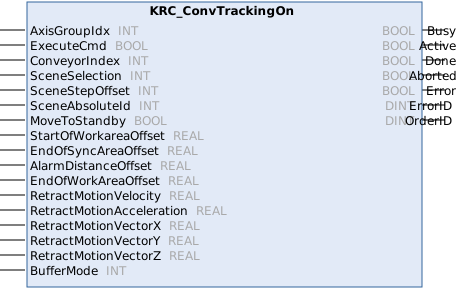
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Startet die Ausführung mit einer steigenden Flanke des Signals. |
FörderbandIndex | INT | Index des Förderbands
|
SceneSelection | INT | Zu verfolgende Szene
|
SceneStepOffset | INT | Wird nur verwendet, wenn der Wert von SceneSelection auf StepScenes eingestellt ist. Anzahl der Szenen, die zwischen zwei aufeinander folgenden Szenen übersprungen werden sollen |
SceneAbsoluteId | INT | Wird nur verwendet, wenn der Wert von SceneSelection auf AbsoluteScene eingestellt ist. Absoluter Index der zu verfolgenden Szene |
MoveToStandby | BOOL | TRUE = Wenn die gewünschte Szene noch nicht vorhanden ist, fährt der Roboter in die Standby-Position |
StartOfWorkAreaOffset | REAL | Offset, der dem Anfang des Arbeitsbereichs hinzugefügt wurde |
EndOfSyncAreaOffset | REAL | Offset am Ende des Synchronisationsbereichs hinzugefügt |
AlarmDistanceOffset | REAL | Offset zur Alarmdistanz hinzugefügt |
EndOfWorkAreaOffset | REAL | Offset am Ende des Arbeitsbereichs hinzugefügt |
RetractionMotionVelocity | REAL | Geschwindigkeit der Rückzugsbewegung |
RetractionMotionAcceleration | REAL | Beschleunigung der Rückzugsbewegung |
RetractionMotionVectorX | REAL | Relative Rückzugsbewegung in X-Richtung |
RetractionMotionVectorY | REAL | Relative Rückzugsbewegung in Y-Richtung |
RetractionMotionVectorZ | REAL | Relative Rückzugsbewegung in Z-Richtung |
BufferMode | INT | Modus, in dem das Statement ausgeführt wird
(>>> BufferMode) |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Aktiv | BOOL | TRUE = Statement wird aktuell ausgeführt |
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Aborted | BOOL | TRUE = Statement wurde abgebrochen |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |