Aktuelle Roboterposition in einem anderen Koordinatensystem anzeigen
Beschreibung
Mit dem Funktionsbaustein KRC_ActivatePosConversion kann die aktuelle Roboterposition bezüglich dem gewählten TOOL- oder BASE-Koordinatensystem oder Interpolationsmodus angezeigt werden.
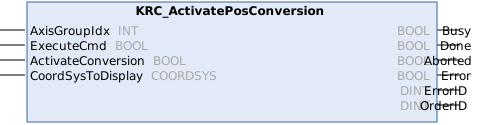
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
ActivateConversion | BOOL | TRUE = Aktuelle Roboterposition wird im gewählten Koordinatensystem angezeigt. FALSE = Aktuelle Roboterposition wird im aktuellen Koordinatensystem der Robotersteuerung angezeigt. |
CoordSysToDisplay | COORDSYS | Koordinatensystem, in dem die aktuelle Roboterposition angezeigt werden soll. (>>> COORDSYS) |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Aborted | BOOL | TRUE = Statement wurde abgebrochen |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |