Anfahren einer relativen Zielposition im TOOL-Koordinatensystem mit einer Linearbewegung
Beschreibung
Mit dem Funktionsbaustein KRC_JogToolRelative kann eine kartesische Zielposition im TOOL-Koordinatensystem mit einer Linearbewegung angefahren werden. Die Koordinaten der Zielposition sind relativ zur aktuellen Position. Status und Turn der Zielposition werden ignoriert, d. h. die Achstellungen sind in der Zielposition nicht eindeutig festgelegt.
Die Funktion wird immer im Modus ABORTING ausgeführt, d. h. alle aktiven Bewegungen und gepufferten Anweisungen werden abgebrochen, der Roboter abgebremst und dann die Linearbewegung ausgeführt.
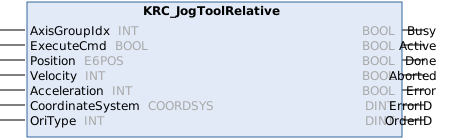
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Startet/Puffert die Bewegung mit einer steigenden Flanke des Signals. |
Position | E6POS | Abstand zwischen Zielposition und aktueller Position. Die Zielposition basiert auf der aktuellen Position. (>>> E6POS) Die Datenstruktur E6POS enthält alle Komponenten der Zielposition (= Position des TCP bezogen auf den Ursprung des ausgewählten Koordinatensystems). |
Geschwindigkeit | INT | Geschwindigkeit
Bezieht sich auf den in den Maschinendaten angegebenen Maximalwert. Der Maximalwert ist abhängig vom Robotertyp und bezieht sich auf den Wert von DEF_VEL_CP des Robotersystems. Voreinstellung: 0 % (= Geschwindigkeit wird nicht verändert) |
Beschleunigung | INT | Beschleunigung
Bezieht sich auf den in den Maschinendaten angegebenen Maximalwert. Der Maximalwert ist abhängig vom Robotertyp und bezieht sich auf den Wert von DEF_ACC_CP des Robotersystems. Voreinstellung: 0 % (= Beschleunigung wird nicht verändert) |
CoordinateSystem | COORDSYS | Koordinatensystem, auf das sich die kartesischen Koordinaten der Zielposition beziehen (>>> COORDSYS) |
OriType | INT | Orientierungssteuerung des TCP
(>>> OriType) |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Aktiv | BOOL | TRUE = Bewegung wird aktuell ausgeführt |
Fertig | BOOL | TRUE = Bewegung ist beendet |
Aborted | BOOL | TRUE = Statement/Bewegung wurde abgebrochen |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |