Manuelles Verfahren in eine Endlage
Beschreibung
Mit dem Funktionsbaustein KRC_Jog kann eine Zielposition mit einer Linearbewegung oder einer Punkt-zu-Punkt-Bewegung angefahren werden.
Die Funktion wird immer im Modus ABORTING ausgeführt, d. h. alle aktiven Bewegungen und gepufferten Anweisungen werden abgebrochen, der Roboter abgebremst und dann die Bewegung ausgeführt.
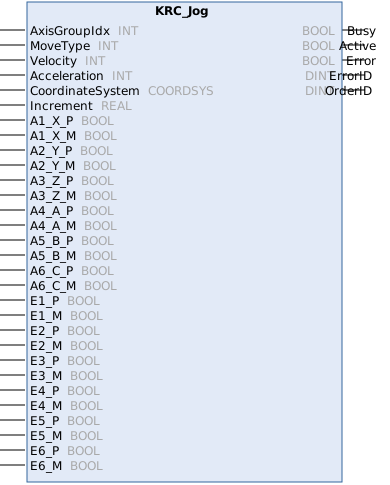
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
MoveType | INT | Bewegungsart für kartesisches oder achsspezifisches Handverfahren
|
Geschwindigkeit | INT | Geschwindigkeit
Bezieht sich auf den in den Maschinendaten angegebenen Maximalwert. Der Maximalwert ist abhängig vom Robotertyp. Bei MoveType 1 und 3 bezieht sich der Maximalwert auf den Wert von DEF_VEL_CP des Robotersystems. Standardwert: 0 % (= Geschwindigkeit wird nicht verändert) |
Beschleunigung | INT | Beschleunigung
Bezieht sich auf den in den Maschinendaten angegebenen Maximalwert. Die Maximalwert ist abhängig vom Robotertyp. Bei MoveType 1 und 3 bezieht sich der Maximalwert auf den Wert von DEF_ACC_CP des Robotersystems. Standardwert: 0 % (= Beschleunigung wird nicht verändert) |
CoordinateSystem | COORDSYS | Koordinatensystem, auf das sich die Koordinaten der Endposition beziehen. (>>> COORDSYS) |
Schrittweite | REAL | Inkrementelles Handverfahren Über diesen Parameter lässt sich die maximale Weglänge für inkrementelles Handverfahren begrenzen.
Die Roboterbewegung startet jedes Mal neu, wenn die Eingangssignale geändert werden. |
A1_X_P | BOOL | Bewegungsanweisung Die Bewegung startet bei einer steigenden Flanke des Signals und stoppt bei einer fallenden Flanke des Signals. Bei MoveType 0 und 2 können die Roboterachsen bis 0,1 mm/° vor die Softwareendschalter verfahren werden. Hierzu werden die Werte der Softwareendschalter einmalig ausgelesen, wenn die SPS gestartet wird. Werden die Eingangssignale geändert, stoppt die Bewegung und wird dann mit der geänderten Konfiguration fortgesetzt. Werden die positiven und negativen Bewegungsrichtungen gleichzeitig aktiviert, wird eine Fehlernummer angezeigt. Je nach MoveType weisen die Eingänge für die Achsen A1 ... A6 eine Doppelzuordnung der Koordinaten auf, z. B. A1 und X, A2 und Y usw. Die Eingänge, die mit „P“ enden (z. B. A2_Y_P), bewegen in positiver Richtung. Die Eingänge, die mit „M“ enden (z. B. A3_Z_M), bewegen in negativer Richtung. |
A1_X_M | BOOL | |
A2_Y_P | BOOL | |
A2_Y_M | BOOL | |
A3_Z_P | BOOL | |
A3_Z_M | BOOL | |
A4_A_P | BOOL | |
A4_A_M | BOOL | |
A5_B_P | BOOL | |
A5_B_M | BOOL | |
A6_C_P | BOOL | |
A6_C_M | BOOL | |
E1_P | BOOL | |
E1_M | BOOL | |
E2_P | BOOL | |
E2_M | BOOL | |
E3_P | BOOL | |
E3_M | BOOL | |
E4_P | BOOL | |
E4_M | BOOL | |
E5_P | BOOL | |
E5_M | BOOL | |
E6_P | BOOL | |
E6_M | BOOL |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Funktionsbaustein ist aktiv und wartet auf eine Bewegungsanweisung |
Aktiv | BOOL | TRUE = Bewegung wird aktuell ausgeführt |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |