Digitalen Ausgang lesen
Beschreibung
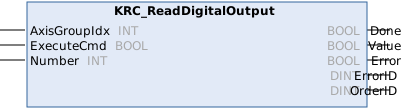
Mit dem Funktionsbaustein KRC_ReadDigitalOutput wird ein digitaler Ausgang der Robotersteuerung abgefragt und gelesen.
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
Number | INT | Nummer des digitalen Ausgangs (entspricht $OUT[1 … 2048] auf der Robotersteuerung)
|
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Wert | BOOL | Wert des digitalen Ausgangs |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |