Aktuelle Roboterbeschleunigung lesen
Beschreibung
Mit dem Funktionsbaustein KRC_ReadActualAcceleration wird die aktuelle kartesische Beschleunigung am TCP des Roboters gelesen.
 | Die aktuelle kartesische Beschleunigung um die Winkel A, B, C wird nicht ausgewertet. |
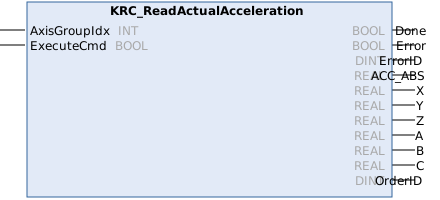
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |
ACC_ABS | REAL | Aktuelle kartesische Beschleunigung bezogen auf den Absolutwert der Gesamtbeschleunigung ($ACC_CAR_ACT auf der Robotersteuerung) Einheit: mm/s2 |
X, Y, Z | REAL | Aktuelle kartesische Beschleunigung in X-, Y-, Z-Richtung Einheit: mm/s2 |
A, B, C | REAL | Aktuelle kartesische Beschleunigung über Winkel A, B, C 0m/s2 (nicht berechnet) |