Aktuelle Achsgeschwindigkeit lesen
Beschreibung
Mit dem Funktionsbaustein KRC_ReadActualAxisVelocity wird die aktuelle achsspezifische Geschwindigkeit des Roboters gelesen.
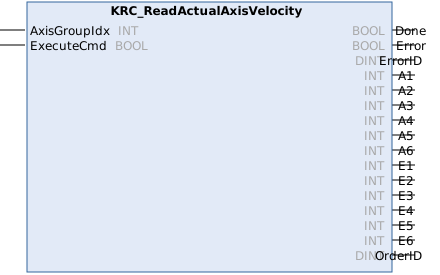
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |
A1 … A6 | INT | Aktuelle Motordrehzahl (-100 % … +100 %) von A1 … A6, bezogen auf die maximale Motordrehzahl ($VEL_AXIS_MA auf der Robotersteuerung) Die tatsächlich resultierende Drehzahl der Roboterachse ($VEL_AXIS_ACT auf der Robotersteuerung) ist abhängig vom Übersetzungsverhältnis. |
E1 … E6 | INT | Aktuelle Motordrehzahl (-100 % … +100 %) von E1 … E6, bezogen auf die maximale Motordrehzahl ($VEL_AXIS_MA auf der Robotersteuerung) Die tatsächlich resultierende Drehzahl der Zusatzachse ist abhängig vom Übersetzungsverhältnis. |