Aktuelle Bahngeschwindigkeit lesen
Beschreibung
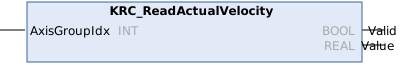
Mit dem Funktionsbaustein KRC_ReadActualVelocity wird die aktuelle Istgeschwindigkeit am TCP des Roboters gelesen. Diese wird zyklisch aktualisiert.
 | Die aktuelle Bahngeschwindigkeit kann nur bei CP-Bewegungen im Programmbetrieb gelesen werden. |
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Valid | BOOL | TRUE = Daten sind gültig |
Value | REAL | Aktuelle Bahngeschwindigkeit ($VEL_ACT auf der Robotersteuerung) Einheit: m/s |