Aktuelle Roboterposition lesen
Beschreibung
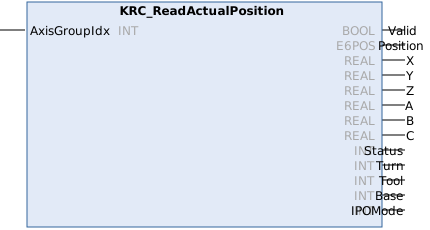
Mit dem Funktionsbaustein KRC_ReadActualPosition wird die aktuelle kartesische Istposition des Roboters gelesen. Diese wird zyklisch aktualisiert.
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Valid | BOOL | TRUE = Daten sind gültig |
Position | E6POS | Aktuelle kartesische Istposition ($POS_ACT auf der Robotersteuerung) Die Datenstruktur E6POS enthält alle Komponenten der kartesischen Istposition (= Position des TCP bezogen auf den Ursprung des BASE-Koordinatensystems). |
X, Y, Z | REAL | Aktuelle Istposition in X-, Y-, Z-Richtung |
A, B, C | REAL | Orientierung A, B, C in der aktuellen Istposition |
Status | INT | Status der aktuellen Istposition |
Turn | INT | Turn der aktuellen Istposition |
Tool | INT | Nummer des aktuell verwendeten TOOL-Koordinatensystems ($ACT_TOOL_C auf der Robotersteuerung) |
Base | INT | Nummer des aktuell verwendeten BASE-Koordinatensystems ($ACT_BASE_C auf der Robotersteuerung) |
IPOMode | INT | Aktueller Interpolationsmodus ($IPO_MODE_C auf der Robotersteuerung) |