Automatik Extern-Signale der Robotersteuerung ansteuern und lesen
Beschreibung
Mit dem Funktionsbaustein KRC_AutomaticExternal wird die Schnittstelle Automatik Extern aktiviert und die Signale der Schnittstelle werden gelesen.
Zur vereinfachten Anwendung von KRC_AutomaticExternal kann der Funktionsbaustein KRC_AutoStart verwendet werden.
(>>> Eingänge von KRC_AutomaticExternal automatisch setzen)
 | Der Funktionsbaustein erfordert die Betriebsart Automatik Extern des Robotersystems. Weitere Informationen zu dieser Funktionalität sind in der Bedien- und Programmieranleitung der Systemsoftware zu finden. |
| Der Funktionsbaustein darf pro Achsgruppe nur einfach instanziiert werden. Bei einer mehrfachen Instanziierung werden die Signale des zuletzt aufgerufenen Funktionsbausteins ausgegeben. |
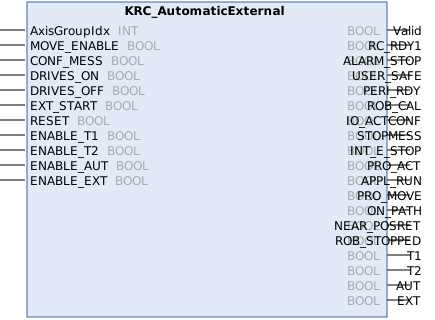
Eingänge
Parameter | Typ | Signalname (Robotersteuerung) | Beschreibung |
|---|---|---|---|
AxisGroupIdx | INT | — | Index der Achsgruppe
|
MOVE_ENABLE | BOOL | $MOVE_ENABLE | TRUE = Fahrfreigabe für den Roboter Diese Systemvariable wird von der Robotersteuerung in allen Betriebsarten überwacht. |
CONF_MESS | BOOL | $CONF_MESS | TRUE = Quittieren von Fehlermeldungen |
DRIVES_ON | BOOL | $DRIVES_ON | TRUE = Einschalten der Roboterantriebe |
DRIVES_OFF | BOOL | $DRIVES_OFF | FALSE = Ausschalten der Roboterantriebe |
EXT_START | BOOL | $EXT_START | TRUE = Starten oder Fortsetzen des Roboterprogramms |
RESET | BOOL | — | Wählt das mxAutomation-Roboterprogramm bei einer steigenden Flanke des Signals an und startet es. Zuvor werden alle gepufferten Anweisungen abgebrochen. |
ENABLE_T1 | BOOL | — | TRUE = Freigabe der Betriebsart T1 Das Signal $MOVE_ENABLE wird bei fehlender Freigabe unterdrückt. Der Roboter kann nicht verfahren werden. |
ENABLE_T2 | BOOL | — | TRUE = Freigabe der Betriebsart T2 Das Signal $MOVE_ENABLE wird bei fehlender Freigabe unterdrückt. Der Roboter kann nicht verfahren werden. |
ENABLE_AUT | BOOL | — | TRUE = Freigabe der Betriebsart Automatik Das Signal $MOVE_ENABLE wird bei fehlender Freigabe unterdrückt. Der Roboter kann nicht verfahren werden. |
ENABLE_EXT | BOOL | — | TRUE = Freigabe der Betriebsart Automatik Extern Das Signal $MOVE_ENABLE wird bei fehlender Freigabe unterdrückt. Der Roboter kann nicht verfahren werden. |
Ausgänge
Parameter | Typ | Signalname (Robotersteuerung) | Beschreibung |
|---|---|---|---|
Valid | BOOL | — | TRUE = Daten gültig |
RC_RDY1 | BOOL | $RC_RDY1 | TRUE = Robotersteuerung bereit für Programmstart |
ALARM_STOP | BOOL | $ALARM_STOP | FALSE = Roboterstopp durch NOT-HALT |
USER_SAFE | BOOL | $USER_SAF | FALSE = Bedienerschutz verletzt |
PERI_RDY | BOOL | $PERI_RDY | TRUE = Roboterantriebe eingeschaltet |
ROB_CAL | BOOL | $ROB_CAL | TRUE = Roboterachsen justiert |
IO_ACTCONF | BOOL | $IO_ACTCONF | TRUE = Schnittstelle Automatik Extern aktiv |
STOPMESS | BOOL | $STOPMESS | TRUE = Sicherheitskreis unterbrochen (Roboterfehler) |
INT_E_STOP | BOOL | Int. NotAus | TRUE = Externer NOT-HALT FALSE = NOT-HALT-Gerät am smartPAD gedrückt |
PRO_ACT | BOOL | $PRO_ACT | TRUE = Prozess auf Roboterebene aktiv |
APPL_RUN | BOOL | APPL_RUN | TRUE = Roboterprogramm läuft |
PRO_MOVE | BOOL | $PRO_MOVE | TRUE = Synchrone Roboterbewegung aktiv |
ON_PATH | BOOL | $ON_PATH | TRUE = Roboter auf programmierter Bahn |
NEAR_POSRET | BOOL | $NEAR_POSRET | TRUE = Roboter nahe der zuletzt gespeicherten Position auf der programmierten Bahn (nach Verlassen der Bahn) |
ROB_STOPPED | BOOL | $ROB_STOPPED | TRUE = Roboter steht |
T1 | BOOL | $T1 | TRUE = Betriebsart T1 angewählt |
T2 | BOOL | $T2 | TRUE = Betriebsart T2 angewählt |
AUT | BOOL | $AUT | TRUE = Betriebsart Automatik angewählt |
EXT | BOOL | $EXT | TRUE = Betriebsart Automatik Extern angewählt |