Programm-Override (POV) einstellen
Beschreibung
Mit dem Funktionsbaustein KRC_SetOverride wird der Programm-Override eingestellt.
Der Programm-Override ist die Geschwindigkeit des Roboters beim Programmablauf. Er wird in Prozent angegeben und bezieht sich auf die programmierte Geschwindigkeit. Der eingestellte Override wird mit jedem SPS-Zyklus an den Roboter übertragen. Bei einer Override-Änderung wird diese vom Roboter erkannt und übernommen.
Der Override wird nur in der Betriebsart Automatik Extern übernommen, damit in den Test-Betriebsarten T1 und T2 der Override über das smartPAD einstellt werden kann, z. B. zum Teachen.
Der Programm-Override bezieht sich auf alle Bewegungen des Robotersystems.
 | Der Funktionsbaustein darf pro Achsgruppe nur einfach instanziiert werden. Bei einer mehrfachen Instanziierung werden die Signale des zuletzt aufgerufenen Funktionsbausteins ausgegeben. |
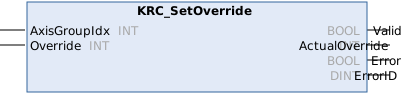
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
Override | INT | Programm-Override
|
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Valid | BOOL | TRUE = Daten sind gültig |
ActualOverride | INT | Aktuell eingestellter Override
|
Error | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |