mxA-Schnittstelle initialisieren
Beschreibung
Mit dem Funktionsbaustein KRC_Initialize wird die mxA-Schnittstelle auf der Robotersteuerung initialisiert. Anweisungen können erst nach der Initialisierung der Schnittstelle übertragen werden.
 | Der Funktionsbaustein darf pro Achsgruppe nur einfach instanziiert werden. Bei einer mehrfachen Instanziierung werden die Signale des zuletzt aufgerufenen Funktionsbausteins ausgegeben. |
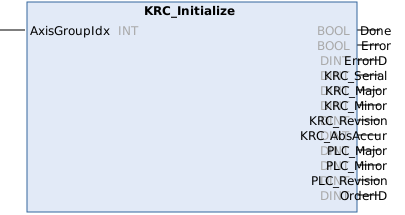
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Done | BOOL | TRUE = Initialisierung erfolgreich abgeschlossen |
Error | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
KRC_Serial | DINT | Seriennummer der Robotersteuerung |
KRC_Major | DINT | Versionskennung der mxA-Schnittstelle (1. Stelle) |
KRC_Minor | DINT | Versionskennung der mxA-Schnittstelle (2. Stelle) |
KRC_Revision | DINT | Versionskennung der mxA-Schnittstelle (3. Stelle) |
KRC_AbsAccur | DINT | Versionskennung des positioniergenauen Robotermodells
|
PLC_Major | DINT | Versionskennung der SPS-Bibliothek (1. Stelle) |
PLC_Minor | DINT | Versionskennung der SPS-Bibliothek (2. Stelle) |
PLC_Revision | DINT | Versionskennung der SPS-Bibliothek (3. Stelle) |