Einstellungen für den Vorlauf lesen
Beschreibung
Mit dem Funktionsbaustein KRC_GetAdvance werden die Werte ausgelesen, die im Funktionsbaustein KRC_SetAdvance eingestellt wurden.
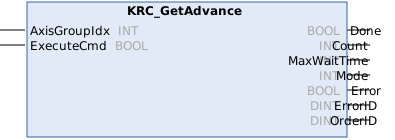
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Anzahl | INT | Anzahl der Funktionen, die die SPS vor der ersten Roboterbewegung übertragen soll
Standardwert: 2 |
MaxWaitTime | INT | Maximale Wartezeit bis die Programmausführung startet, wenn die eingestellte Anzahl an Funktionen im Parameter Count nicht erreicht wird.
Standardwert: 300 ms |
Mode | INT | Betriebsart Warten
Standardwert: 1 |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |