Diagnosesignale lesen
Beschreibung
Mit dem Funktionsbaustein KRC_Diag werden Diagnosesignale der Robotersteuerung gelesen.
 | Der Funktionsbaustein darf pro Achsgruppe nur einfach instanziiert werden. Bei einer mehrfachen Instanziierung werden die Signale des zuletzt aufgerufenen Funktionsbausteins ausgegeben. |
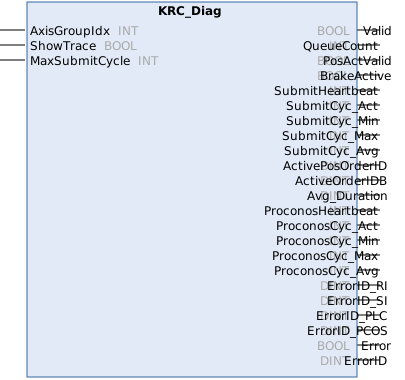
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ShowTrace | BOOL | TRUE = Anzeige der aktiven Funktionsbausteine im Meldungsfenster der Bedienoberfläche von iiQKA.OS2 aktivieren. FALSE = Anzeige der aktiven Funktionsbausteine im Meldungsfenster der Bedienoberfläche von iiQKA.OS2 deaktivieren. Die Anzeige nur für Test- und Diagnosezwecke aktivieren. Wenn die Anzeige aktiv ist, ist kein Überschleifen mehr möglich und die Zykluszeit des Submit-Interpreters wird negativ beeinflusst. |
MaxSubmitCycle | INT | Maximale Zykluszeit des Submit-Interpreters Default: 1 000 ms Wird die maximale Zykluszeit überschritten, wird das Signal $MOVE_ENABLE für die Fahrfreigabe zurückgesetzt. |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Valid | BOOL | TRUE = Daten sind gültig |
QueueCount | INT | Anzahl der gepufferten Anweisungen
|
PosActValid | BOOL | TRUE = Positionsdaten sind gültig (SAK) |
BrakeActive | BOOL | TRUE = Roboter wird durch eine BRAKE-Anweisung angehalten |
SubmitHeartbeat | INT | Heartbeat-Signal des Submit-Interpreters (Zähler wird in jedem Submit-Zyklus um 1 erhöht)
Während der Lastdatenermittlung (Funktionsbaustein KRC_LDDstart) ist es möglich, dass das Heartbeat-Signal des Submit-Interpreters bis zu 400 ms aussetzt. |
SubmitCyc_Act | REAL | Aktuelle Zykluszeit des Submit-Interpreters; Einheit: ms Mittelwert über 1 000 ms = 1/Anzahl der Zyklen pro Sekunde |
SubmitCyc_Min | REAL | Kürzeste Zykluszeit des Submit-Interpreters seit der letzten Verbindungsunterbrechung; Einheit: ms |
SubmitCyc_Max | REAL | Längste Zykluszeit des Submit-Interpreters seit der letzten Verbindungsunterbrechung; Einheit: ms |
SubmitCyc_Avg | INT | Mittelwert der Zykluszeit des Submit-Interpreters im Ermittlungszeitraum Avg_Duration; Einheit: ms |
Avg_Duration | DINT | Dauer des aktuellen Ermittlungszeitraums für den Mittelwert der Zykluszeit; Einheit: ms Der Ermittlungszeitraum beginnt nach einer Unterbrechung der Verbindung zum Submit-Interpreter oder nach spätestens 60 Minuten neu. |
ProconosHeartbeat | INT | Lebenszeichen des Echtzeit-Treibers von mxAutomation (Wert wird in jedem Treiber-Zyklus um 1 erhöht) |
ProconosCyc_Act | INT | Aktuelle Zykluszeit des Echtzeit-Treibers von mxAutomation; Einheit: ms Mittelwert über 1 000 ms = 1/Anzahl der Zyklen pro Sekunde |
ProconosCyc_Min | INT | Kürzeste Zykluszeit des Echtzeit-Treibers von mxAutomation seit der letzten Verbindungsunterbrechung; Einheit: ms |
ProconosCyc_Max | INT | Längste Zykluszeit des Echtzeit-Treibers von mxAutomation seit der letzten Verbindungsunterbrechung; Einheit: ms |
ProconosCyc_Avg | INT | Mittelwert der Zykluszeit des Echtzeit-Treibers von mxAutomation im Ermittlungszeitraum Avg_Duration; Einheit: ms |
ErrorID_RI | DINT | Fehlernummer Roboter-Interpreter |
ErrorID_SI | DINT | Fehlernummer Submit-Interpreter |
ErrorID_PLC | DINT | Fehlernummer SPS |
ErrorID_PCOS | DINT | Fehlernummer aus dem Echtzeit-Treiber von mxAutomation |
Error | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |