Fehlermeldungen der Robotersteuerung auslesen
Beschreibung
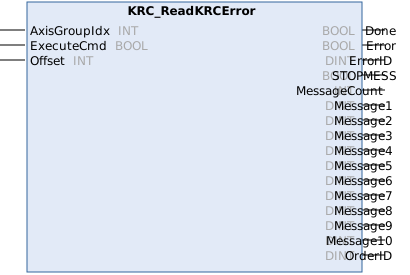
Mit dem Funktionsbaustein KRC_ReadKRCError wird der aktuelle Fehlerzustand der Robotersteuerung gelesen. Es werden nur Fehlermeldungen angezeigt, die von der Robotersteuerung generiert wurden.
 | Meldungen können nur quittiert werden, wenn der Roboter stillsteht. |
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
Offset | INT | Wenn mehr als 10 Meldungen im Meldungspuffer stehen, kann über den Offset der gewünschte Startindex des Meldungspuffers ausgewählt werden. Beispiel: Wenn 15 Meldungen im Meldungspuffer stehen, muss der Offset 6 sein, damit die Meldungen 6 bis 15 gelesen werden. |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Fertig | BOOL | TRUE = Daten sind gültig |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |
STOPMESS | BOOL | TRUE = Sicherheitskreis ist unterbrochen (Roboterfehler) |
MessageCount | INT | Anzahl der Meldungen im Meldungspuffer |
Message1 … Message10 | DINT | Es können bis zu 10 Meldungen im Meldungspuffer ausgegeben werden. |