Roboterbewegung pausieren
Beschreibung
Mit dem Funktionsbaustein KRC_Interrupt wird der Roboter angehalten. Dabei bremst er schonend (BRAKE) oder schnellstmöglich (BRAKE F) aus hohen Geschwindigkeiten ab.
 | Wenn eine BRAKE-Anweisung aktiv ist, werden keine Anweisungen mehr über die mxA-Schnittstelle verarbeitet. Auch der Funktionsbaustein KRC_Abort wird nicht mehr verarbeitet. KRC_Abort kann das Programm erst dann abbrechen, wenn es mit KRC_Continue fortgesetzt wurde, also die BRAKE-Anweisung nicht mehr aktiv ist. Während die BRAKE-Anweisung aktiv ist, kann das Programm nur durch einen RESET am Funktionsbaustein KRC_AutomaticExternal abgebrochen werden. |
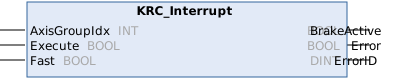
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
Execute | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. Das Roboterprogramm ist unterbrochen, solange der Eingang Execute TRUE ist. |
Fast | BOOL | TRUE = Roboter stoppt schnellstmöglich FALSE = Roboter stoppt schonend |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
BrakeActive | BOOL | TRUE = Anweisung ist aktiv und Roboter wartet auf Freigabe |
Error | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |