Programm abbrechen
Beschreibung
Mit dem Funktionsbaustein KRC_Abort werden aktive und gepufferte Anweisungen und Bewegungen abgebrochen. Der Parameter Active gibt an, ob die Anweisung aktuell noch ausgeführt wird oder nicht. Falls der Roboter-Interpreter nicht mehr aktiv ist, kann dies dazu führen, dass die Anweisung zwar übertragen, aber noch nicht vollständig ausgeführt wurde.
Nicht abgebrochen werden die Anweisungen und Bewegungen von Funktionsbausteinen ohne BufferMode oder QueueMode und die zyklisch ausgeführt werden.
 | KRC_Abort wird nicht verarbeitet, wenn der Funktionsbaustein KRC_Interrupt aktiv ist. In diesem Fall muss das Programm zuerst mit KRC_Continue fortgesetzt werden, bevor es mit KRC_Abort abgebrochen werden kann. |
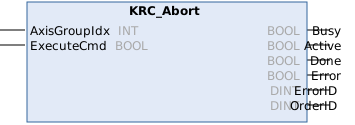
Eingänge
Parameter | Typ | Beschreibung |
|---|---|---|
AxisGroupIdx | INT | Index der Achsgruppe
|
ExecuteCmd | BOOL | Die Anweisung wird bei einer steigenden Flanke des Signals ausgeführt. |
Ausgänge
Parameter | Typ | Beschreibung |
|---|---|---|
Busy | BOOL | TRUE = Statement wird aktuell übertragen oder wurde bereits übertragen |
Aktiv | BOOL | TRUE = Statement wird aktuell ausgeführt |
Fertig | BOOL | TRUE = Statement wurde ausgeführt |
Fehler | BOOL | TRUE = Fehler im Funktionsbaustein |
ErrorID | DINT | Fehlernummer |
OrderID | DINT | OrderID-Nummer |