Übersicht
TE1400 TwinCAT Target for Simulink®
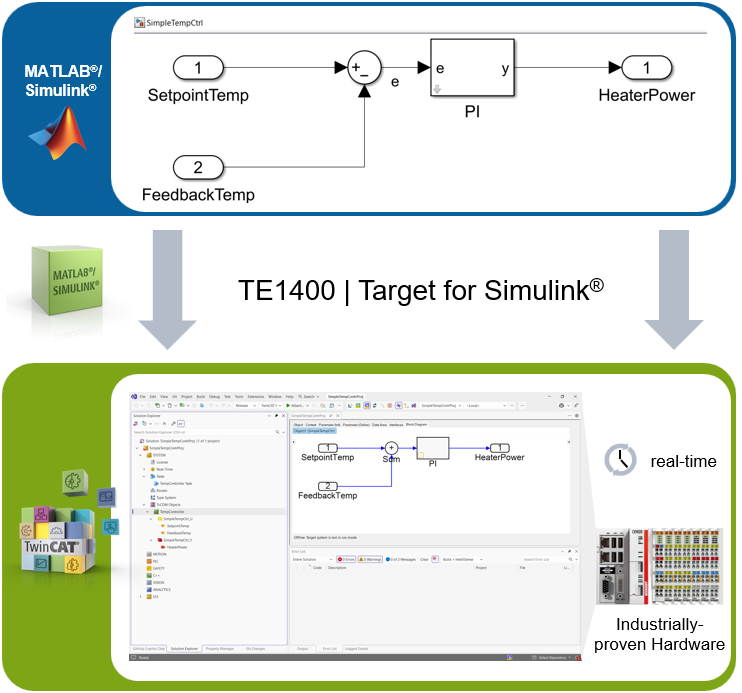
Mit dem TwinCAT 3 Target for Simulink® ist es möglich, in Simulink® entwickelte Modelle in TwinCAT 3 nutzbar zu machen. Dabei können in Simulink® diverse Toolboxen, z. B. SimScape™ oder Stateflow™ oder DSP System Toolbox™ eingebunden werden. Auch eingebettete MATLAB®-Funktionsbausteine werden unterstützt. Die Modelle werden automatisch mithilfe des Simulink Coder™ in C/C++-Code übersetzt und mit dem TwinCAT 3 Target for Simulink® in TwinCAT-Objekte überführt. Diese TwinCAT-Objekte können dann in der TwinCAT-Runtime in Echtzeit ausgeführt werden. Sie können sowohl TcCOM-Objekte zum direkten Instanziieren und Verknüpfen mit Echtzeit-Tasks als auch Funktionsbausteine zur Instanziierung und Verarbeitung in einem SPS-Projekt sein.
Einsatzbereiche und Anwendungsbeispiele
Die Einsatzbereiche des TwinCAT Target for Simulink® lassen sich durch folgende Schlagworte zusammenfassen:
- Rapid Control Prototyping
- Echtzeitsimulation
- SiL (Software in the Loop)-Simulation
- HiL (Hardware in the Loop)-Simulation
- Modellbasiertes Design
- Modellbasiertes Überwachen
Die folgenden Anwendungsbeispiele sollen mögliche Einsatzbereiche veranschaulichen:
- Beispiel 1: Rapid Control Prototyping
Im Entwicklungsstadium der reinen Simulation in Simulink® wird ein Regler als Simulink®-Modell implementiert, welches per Model Referencing in das Simulationsmodell des Regelkreises eingebunden wird. Der geschlossene Regelkreis kann so zunächst in Simulation ausgelegt und getestet werden (Model in the Loop-Simulation (MiL)). Danach wird das Reglermodell unverändert per Mausklick in ein TwinCAT-Modul kompiliert, welches als Echtzeit-Regler für ein reales System arbeitet. Da als Ein- und Ausgänge Standard-Simulink®-Blöcke verwendet werden, können diese sowohl im übergeordneten Simulink®-Modell als auch im später generierten Modul in TwinCAT verwendet werden. - Beispiel 1a: Echtzeitsimulation einer Regelstrecke
Die Regelstrecke wird ebenfalls als Simulink®-Modell implementiert, das durch Model Referencing in das Modell des geschlossenen Regelkreises eingebunden wird. Mit dem daraus generierten TcCOM-Modul wird eine Echtzeitsimulation durchgeführt, in der ein in IEC61131-3, C++ oder Simulink® implementierter Regler getestet werden kann. - Beispiel 2: Echtzeitsimulation einer Maschine/Virtuelle Inbetriebnahme
Aus einem in Simulink® erstellten Maschinenmodell wird ein TcCOM-Modul generiert. Dieses kann verwendet werden, um ein SPS-Programm in Echtzeit testen zu können, bevor die reale Maschine angeschlossen ist (Virtuelle Inbetriebnahme). Je nach Konfiguration können so SiL- oder HiL-Simulationen durchgeführt werden. Siehe dazu auch TE1111 EtherCAT Simulation. - Beispiel 2a: SiL-Simulation von Anlagenteilen
Nach VDI/VDE 3693 Blatt 1 ist Software in the Loop (SiL) definiert als eine auf MiL- Simulation folgende Stufe, in der der Steuerungscode als Seriencode vorliegt. Der Seriencode kann in einer emulierten Steuerung ausgeführt werden und wird gegen ein Anlagensimulationsmodell getestet.
Dieser Definition folgend gibt es für eine SiL-Simulation von Anlagen(-teilen) mit TwinCAT drei Möglichkeiten: - Mit Hilfe der TE1421 Simulation Runtime for FMI wird eine TwinCAT-3-Konfiguration als Functional Mock-up Unit (FMU) exportiert und über den FMU-Import in Simulink® integriert. Der Seriencode wird auf der so emulierten Steuerung ausgeführt und kommuniziert synchronisiert mit dem Anlagenmodell direkt in Simulink®.
- Das Anlagenmodell verbleibt in Simulink® und kommuniziert über ADS mit dem Seriencode, welcher in der TwinCAT-Runtime ausgeführt wird. Siehe auch TE1410 Interface für MATLAB Simulink.
- Das Anlagenmodell wird ebenfalls in ein TcCOM-Modul übersetzt und wird in Echtzeit ausgeführt (siehe Beispiel 1a).
- Beispiel 2b: HiL-Simulation von Anlagenteilen
Nach VDI/VDE 3693 Blatt 1 ist Hardware in the Loop (HiL) definiert als eine weitergehende Test-Stufe, bei welcher der reale Ziel-Steuerungscode auf einer realen Steuerung gegen ein Anlagenmodell getestet wird. Letzteres wird in einem Simulationswerkzeug ausgeführt, welches als Busteilnehmer funktioniert und somit die realen Kommunikationsnetzwerke des Automatisierungssystems verwendet, um mit der realen Steuerung zu kommunizieren.
Dieser Definition folgend werden das Modell der Anlage bzw. der Anlagenteile in TcCOM-Module überführt und auf einem zweiten Industrie-PC unter Berücksichtigung der Echtzeitanforderungen zur Ausführung gebracht. Unter Verwendung der Function TE1111 EtherCAT Simulation wird dieser IPC so konfiguriert, dass dieser das gespiegelte Prozessabbild der realen Steuerung bereitstellt. Somit ist es möglich, mit der realen Steuerung unter Verwendung der realen Konfiguration mit dem „Simulations-IPC“ in harter Echtzeit zu kommunizieren. - Beispiel 3: Modellbasierte Überwachung von Anlagenteilen/Komponenten
Oft sind Messgrößen interessant, welche nicht direkt zugänglich sind, oder deren Messung hohen Aufwand/Kosten verursachen. Durch Nutzung eines physikalisch repräsentativen Modells mit messbaren Eingangsgrößen, können nicht-messbare Größen dennoch bestimmt werden. Ein Beispiel ist die Temperaturerfassung an baulich nicht zugänglichen Stellen, wie z. B. der Permanentmagnettemperatur eines Elektromotors. Auf Basis eines thermischen Modells des Motors kann diese anhand von sekundären Größen, wie elektrischem Strom, Drehgeschwindigkeit und Kühltemperatur, geschätzt werden.
Typischer Ablauf
Der grundsätzliche Workflow mit TE1400 sieht wie folgt aus:
- Modelle werden in Simulink® entwickelt.
- Der Simulink® Coder™ übersetzt diese Funktionen automatisch in C/C++-Code.
- TwinCAT 3 Target for Simulink® überführt den generierten Code in TwinCAT-Objekte.
- Die erzeugten Module werden im TwinCAT-3-Engineering in ein Projekt eingebunden.
- Anschließend werden sie dann als Teil des TwinCAT-Projekts auf die TwinCAT-3-Laufzeit übertragen und dort in der Echtzeitumgebung ausgeführt.
Integrationswege im TwinCAT-3-Engineering
Je nach Anwendungsfall können die generierten Module unterschiedlich in das Projekt eingebunden werden:
- TcCOM-Objekt: Geeignet, wenn das generierte Modul als eigenständige TwinCAT-Komponente in die Runtime eingebunden werden soll.
- SPS-Funktionsbaustein: Geeignet, wenn das generierte Modul direkt aus SPS-Code heraus verwendet und in bestehende SPS-Ablauflogik integriert werden soll.
- TcCOM Wrapper FB: Geeignet, um beide vorgenannten Wege zu verbinden. Das TcCOM-Objekt kann so aus der SPS aufgerufen werden und bleibt gleichzeitig ein eigenständiges Objekt im TwinCAT-Projektbaum.
Alle Wege lassen sich nahtlos in das TwinCAT-3-Engineering einbinden und mit weiteren TwinCAT-Funktionen kombinieren.
Weitere Informationen
Technische Kurzvideos
Produktbeschreibungen
Kundenapplikationsvideos
Website zu MATLAB® und Simulink® mit TwinCAT 3: https://www.beckhoff.com/matlab