MC_ReinitializeEncoder
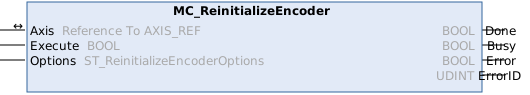
Mit dem Funktionsbaustein MC_ReinitializeEncoder kann die Position eines Encoders wie beim TwinCAT Neustart neu initialisiert werden.
 Eingänge
VAR_INPUT
    Execute           : BOOL;
    Options           : ST_ReinitializeEncoderOptions;
END_VAR
Name | Typ | Beschreibung |
|---|---|---|
Execute | BOOL | Mit einer steigenden Flanke wird das Kommando ausgeführt. |
Options | Datenstruktur, die zusätzliche, selten benötigte Parameter enthält. Im Normalfall kann der Eingang offenbleiben. SelectEncoderIndex: Kann gesetzt werden, wenn eine Achse mit mehreren Encodern verwendet wird und die Position eines bestimmten Encoders (Options.EncoderIndex) neu initialisiert werden soll. EncoderIndex: Gibt den Encoder (0..n) an, wenn „SelectEncoderIndex“ TRUE ist. |
 Ein-/Ausgänge
VAR_IN_OUT
    Axis : AXIS_REF;
END_VAR
Name | Typ | Beschreibung |
|---|---|---|
Axis | Achsdatenstruktur, welche eine Achse eindeutig im System adressiert. Sie enthält unter anderem den aktuellen Status der Achse, wie Position, Geschwindigkeit oder Fehlerzustand. |
 Ausgänge
VAR_OUTPUT
    Done              : BOOL;
    Busy              : BOOL;
    Error             : BOOL;
    ErrorID           : UDINT;
END_VAR
Name | Typ | Beschreibung |
|---|---|---|
Done | BOOL | TRUE, wenn das Kommando fehlerfrei ausgeführt wurde. |
Busy | BOOL | TRUE, sobald das Kommando mit Execute gestartet wird und solange der Befehl abgearbeitet wird. Wenn „Busy“ FALSE ist, ist der Funktionsbaustein bereit für einen neuen Auftrag. |
Error | BOOL | TRUE, wenn ein Fehler auftritt. |
ErrorID | UDINT | Liefert bei einem gesetzten Error-Ausgang die Fehlernummer. |
Voraussetzungen
Entwicklungsumgebung | Zielplattform | Einzubindende SPS-Bibliothek |
|---|---|---|
TwinCAT v3.1.4024.79 TwinCAT v3.1.4026
| PC oder CX (x86) | Tc2_MC2 v3.3.75 |