MC_ReadStopInfo
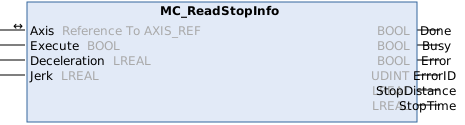
Mit dem Funktionsbaustein MC_ReadStopInfo können, bezogen auf die vorgegebene Dynamik, der Weg und die Zeit bis zum Stillstand der Achse berechnet werden.
Dabei ist zu beachten, dass die berechneten Werte eine Abschätzung ermöglichen, aber durch ADS-Laufzeiten der tatsächliche Weg und die Zeit bis zum Stillstand je nach vorherrschender Dynamik davon abweichen können.
 Eingänge
VAR_INPUT
    Execute           : BOOL;
    Deceleration      : LREAL;
    Jerk              : LREAL;
END_VAR
Name | Typ | Beschreibung |
|---|---|---|
Execute | BOOL | Mit einer steigenden Flanke wird das Kommando ausgeführt. |
Deceleration | LREAL | Verzögerung (≥0) Bei einem Wert von 0 wirkt die Standardverzögerung aus der Achskonfiguration. |
Jerk | LREAL | Ruck (≥0) Bei einem Wert von 0 wirkt der Standard-Ruck aus der Achskonfiguration. |
 Ein-/Ausgänge
VAR_IN_OUT
    Axis : AXIS_REF;
END_VAR
Name | Typ | Beschreibung |
|---|---|---|
Axis | Achsdatenstruktur, welche eine Achse eindeutig im System adressiert. Sie enthält unter anderem den aktuellen Status der Achse, wie Position, Geschwindigkeit oder Fehlerzustand. |
 Ausgänge
VAR_OUTPUT
    BitValues         : DWORD;
    Done              : BOOL;
    Busy              : BOOL;
    Error             : BOOL;
    ErrorID           : UDINT;
END_VAR
Name | Typ | Beschreibung |
|---|---|---|
Done | BOOL | TRUE, wenn das Kommando fehlerfrei ausgeführt wurde. |
Busy | BOOL | TRUE, sobald das Kommando mit Execute gestartet wird und solange der Befehl abgearbeitet wird. Wenn „Busy“ FALSE ist, ist der Funktionsbaustein bereit für einen neuen Auftrag. |
Error | BOOL | TRUE, wenn ein Fehler auftritt. |
ErrorID | UDINT | Liefert bei einem gesetzten Error-Ausgang die Fehlernummer. |
StopDistance | LREAL | Weg bis zum Stillstand der Achse |
StopTime | LREAL | Zeit bis zum Stillstand der Achse [s] |
Voraussetzungen
Entwicklungsumgebung | Zielplattform | Einzubindende SPS-Bibliothek |
|---|---|---|
TwinCAT v3.1.4024.79 TwinCAT v3.1.4026
| PC oder CX (x86) | Tc2_MC2 v3.3.75 |