Erweiterte Einstellungen für spezielle Applikationen
Für CAN FD gibt es erweiterte Einstellungen für spezielle Applikationen.
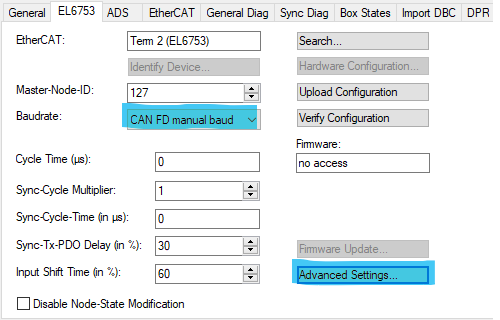
Hierfür klicken sie auf Advanced Settings. Sollten sie gleichzeitig auf CAN FD manuelle Baudrate gewählt haben können sie auch das BIT Timing anpassen und nach Ihren Bedürfnissen verändern.
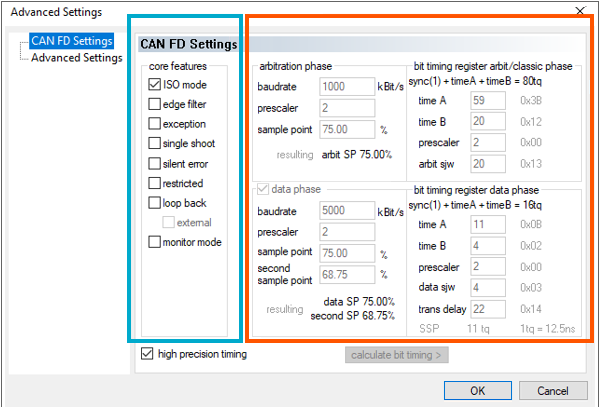
ISO Mode
Als Bosch im Jahr 2012 die erste Spezifikation für CAN FD vorstellte, wurde diese direkt von verschiedenen Halbleiterherstellern in frühen Mikrocontrollern und Testwerkzeugen implementiert. Bei der anschließenden Überführung in die offizielle ISO-Norm (2015) entdeckte man jedoch eine mathematische Schwachstelle bei der Erkennung bestimmter Bitkipper (Bitflips). Die ISO passte daraufhin das Frame-Format an, wodurch der ISO Mode entstand.
Der ISO Mode führt zusätzliche Sicherheitsmerkmale im Datenrahmen ein, um eine lückenlose Fehlererkennung zu garantieren:
- Stuff-Bit-Zähler (Stuff Count):
Im ISO Mode wird vor dem CRC-Feld ein 3-Bit-Zähler plus ein Paritätsbit eingefügt. Dieser zählt die Anzahl der dynamischen Stuff-Bits im Frame. Der Non ISO Mode hat diesen Zähler nicht. - Feste Stuff-Bits (Fixed Stuff Bits):
Im CRC-Feld beider Modi werden an fest definierten Positionen Stuff-Bits mit invertiertem Pegel erzwungen, was die Synchronisation verbessert. - Geänderte CRC-Berechnung:
Die mathematische Berechnung der Prüfsumme (CRC) unterscheidet sich bei beiden Modi. Die Polynome sind zwar gleich. Im ISO Mode ist jedoch der Startwert anders und die Stuff-Bits werden mitgerechnet.
Wenn Sie ein Steuergerät im ISO-Mode und ein Steuergerät im Non-ISO-Mode verbinden, verstehen die Steuergeräte die gegenseitigen CRC-Prüfsummen nicht. Das führt unweigerlich zu Error Frames und die Kommunikation bricht ab.
- Heutiger Standard:
Fast alle modernen Serienfahrzeuge und CAN-FD-Controller (z. B. modernere MCAN-Revisionen oder STMicroelectronics FDCAN) nutzen standardmäßig den ISO Mode. - Non ISO Mode:
Der Non-ISO-Mode existiert in der Regel nur noch als abwärtskompatible Option in Entwicklungs-Tools (z. B. Vector-Interfaces oder PEAK-System Adaptern), um mit sehr alten Steuergeräte-Prototypen aus den Jahren 2012 bis 2015 zu kommunizieren.
Edge Filter
Der Edge Filter (Flankenfilter) in CAN-FD-Controllern ist eine Hardware-Funktion zur Unterdrückung von kurzen Störimpulsen während der Bus-Integrationsphase.
Funktionsweise und Zweck
- Zwei dominante Bits:
Wenn aktiviert, erfordert die Hardware mindestens zwei aufeinanderfolgende dominante Zeitquanten (tq), um eine harte Synchronisation bzw. eine Flanke zu erkennen. - Gegen Spikes:
Er filtert kurze, nur 1 (tq) lange dominante Störspitzen (Spikes) heraus, die ansonsten den Zähler für die Erkennung des Bus-Idles (11 recessive Bits) zurücksetzen und die Busintegration verzögern könnte. - Nur bei Integration:
Die Funktion ist nur während der Integrationsphase (nach dem Start oder Protokollausnahmen) aktiv und greift nicht im normalen Kommunikationsbetrieb.
Wirkung: Beim Aufsynchronisieren auf den Bus (nach dem Start oder nach Bus-Off) werden sehr kurze Störimpulse ignoriert.
Einsatz: Leitungen mit Störungen oder Reflexionen.
Exception
Protokollausnahme (Exception) für ein definiertes Verfahren, wenn ein Steuergerät eine Nachricht empfängt, die ein neueres, ihm noch unbekanntes Format nutzt.
Wirkung: Frames eines neueren Protokolls (z. B. CAN XL) werden ignoriert, anstatt mit einem Error Frame beantwortet zu werden.
Einsatz: Netze mit CAN-XL-Teilnehmern.
Single Shot
Der Controller unternimmt genau einen einzigen Sendeversuch. Schlägt dieser fehl (Arbitrierungsverlust oder Error Frame), bricht der Controller ab. Die Nachricht wird verworfen oder verbleibt als "fehlgeschlagen" im Puffer, und es wird ein entsprechender Fehler gesetzt.
Einsatz: Zeitgesteuerte Kommunikation und Tests. Nicht für CANopen geeignet, da Telegramme verloren gehen können.
Silent Error
Ein Silent Error bedeutet bei CAN: Das Problem wird intern registriert (die Software kann es auslesen), aber die Hardware verzichtet bewusst darauf, den Bus durch Fehlersignale oder Wiederholungen zu belasten.
Wirkung: Erkannte Fehler werden nicht durch ein aktives Error Frame auf dem Bus gemeldet.
Restricted
In diesem Modus darf der Controller am Bus-Verkehr teilnehmen, ist aber in seiner aktiven Fehler-Reaktion stark eingeschränkt:
- Normaler Empfang & ACK:
Der Controller empfängt ganz normal Datenframes und Remote Frames. Wenn er ein Telegramm fehlerfrei empfängt, sendet er auch die Bestätigung (ACK-Bit) auf den Bus. - Sende-Verbot für eigene Daten:
Er darf keine eigenen Datenframes oder Remote Frames aktiv absenden. - Stumm bei Fehlern (Keine Active Error Frames):
Das ist der wichtigste Unterschied zum Normalbetrieb: Erkennt der Controller einen Fehler auf dem Bus, darf er kein dominantes Active Error Flag senden. Er verhält sich passiv, inkrementiert seine Fehlerzähler nicht und wartet einfach stumm, bis der Bus wieder im Ruhezustand (Bus Idle) ist, um sich neu zu synchronisieren.
Wirkung: Der CAN-Teilnehmer empfängt und quittiert Telegramme (ACK), sendet aber selbst keine Telegramme und keine Error Frames.
Einsatz: Mitlesen am Bus, ohne die Kommunikation zu beeinflussen (Telegramme werden aber quittiert).
Loop back
Verhalten: Die Verbindung zum physischen CAN-Bus wird komplett getrennt. Die Sendeleitung (Tx) wird am Ausgang des CAN-Moduls blockiert, sodass kein Signal nach außen an den Transceiver dringt. Der CAN-Bus bekommt von diesem Test absolut nichts mit. Die Empfangsleitung (Rx) wird vom echten Bus ignoriert.
Einsatz: Perfekt für Self-Tests (Selbsttests) beim Systemstart. Die Software kann prüfen, ob das CAN-Modul der Klemme ordnungsgemäß arbeitet, Register richtig beschrieben werden und die Baudrate-Generierung intern funktioniert, ohne den echten Netzwerkverkehr zu stören.
External Loop-Back Mode
Verhalten: Nur zusammen mit Loopback wählbar. Das Signal wird trotzdem auf den physischen Bus gesendet (Tx bleibt aktiv). Gleichzeitig ignoriert der Controller aber die echte Rx-Leitung des Busses und liest stattdessen seine eigene Tx-Leitung intern mit.
Einsatz: Dieser Modus wird verwendet, um die gesamte Hardware-Kette inklusive Transceiver und Bus-Verkabelung zu testen. Das Steuergerät kann so prüfen, ob seine Signale physisch korrekt auf den Bus gelangen und dort gespiegelt werden.
Monitor Mode
Wirkung: Reines Mithören. Die Klemme sendet nicht, quittiert nicht (kein ACK) und sendet keine Error Frames.
Einsatz: Busanalyse. Am Bus müssen mindestens zwei weitere aktive Teilnehmer vorhanden sein.
Auto Ack (in Vorbereitung)
Wirkung: Die Klemme quittiert ihre eigenen Telegramme selbst.
Einsatz: Tests, bei denen die Klemme allein am Bus ist.