Auswahl der Regler-Betriebsart
Mit der Auswahl der Betriebsart bestimmen Sie die Regelgröße und die Reglerstruktur.
In der Werkseinstellung ist die Betriebsart CSP eingestellt.
Wählen Sie die Betriebsart entsprechend der gewünschten Regelgröße:
Regelgröße | Betriebsart |
|---|---|
Position | „Cyclic synchronous position mode“ CSP 1) |
Geschwindigkeit | „Cyclic synchronous velocity mode“ CSV |
Drehmoment | „Cyclic synchronous torque mode“ CST |
Drehmoment und Kommutierungswinkel | „Cyclic synchronous torque mode with commutation angle“ CSTCA |
1) Sie können die Position auch mit der Betriebsart CSV regeln. Siehe Kapitel CSV. Die Regelung mit CSP ist aber performanter.
 | Zykluszeit Für CSP, CSV, CST und CSTCA muss die Zykluszeit n * 62,5 µs betragen (mit n = 2 bis 160), also 125 µs bis 10 ms. |
Einstellung der Betriebsart
Dieser Abschnitt beschreibt die Einstellung der Betriebsart im TwinCAT 3 Drive Manager 2.
- 1. Im Solution Explorer den Baum unter dem „Drive Manager 2 Project“ ausklappen.
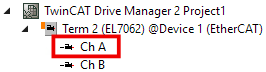
- 2. Auf Ch A doppelklicken.
- Der Drive Manager 2 öffnet sich.
- 3. Das Menü „Tune drive“ auswählen.
- 4. Die Betriebsart im Drop-Down-Menü „Modes of operation“ einstellen.
- Änderungen werden in der Reglerstruktur angezeigt. Z.B. wird der Positionsregler abgekoppelt, wenn man von CSP zu CSV wechselt.