SSI-Funktionsgrundlagen und Hinweise
Die SSI‑Schnittstelle (englisch: Synchronous Serial Interface) ermöglicht eine digitale, serielle Punkt-zu-Punkt-Kommunikation zwischen SSI-Controller und SSI-Devices mit Übertragungsraten von bis zu 2 MHz. Die SSI-Kommunikation wird häufig mit Absolutwertgebern, Linear-, Drehgebern oder anderen Gebertypen verwendet, die am Markt in vielfältigen Varianten verfügbar sind.
SSI Grundlagen
Ablauf der SSI-Kommunikation
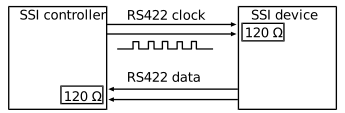
- Der SSI-Controller beginnt auf der Clock-Leitung mit festem Takt in das Schieberegister des SSI‑Devices zu takten.
- Die Anzahl der Taktimpulse sollte der Anzahl der Daten‑Bits des SSI-Devices entsprechen.
- Das Gerät schiebt in der Regel Daten auf der Datenleitung zurück. Mit der ersten fallenden Flanke des Signals am Clock-Eingang sollte ein SSI-Device seine Position ermitteln („latchen“), diese wird nun übertragen.
- Die Datenübertragung beginnt mit dem MSB (most significant bit) und endet mit dem LSB (last significant bit).
- Sobald die angegebene Anzahl von Daten‑Bits geschoben wurde, wird die Signalleitung für die angegebene Monoflopzeit tm auf LOW geschaltet. Das Taktsignal wird mit einem HIGH‑Signal beendet.
- Nach Ablauf der Monoflop-Zeit tm schaltet die Signalleitung wieder auf das HIGH-Signal, was anzeigt, dass der SSI-Device zur Übertragung neuer Positionsdaten bereit ist.
- Das Taktsignal bleibt solange HIGH, bis der SSI-Controller neue Daten benötigt. Dann wiederholt sich der Ablauf.
Auf der EL500x‑SSI-Controller‑Seite müssen aufgrund der unterschiedlichen Gebertypen im Feld verschiedene Parameter angepasst werden, um eine korrekte Datenübertragung zu ermöglichen. Entnehmen Sie diese Angaben dem Datenblatt des SSI-Devices und stellen diese über das CoE‑Verzeichnis der EL500x ein.
- Baudrate (z. B. 500 kBaud)
- Codierung (z. B. Gray-Code)
- Datenframe-Art, z. B. Multiturn 25 Bit
- Datenframe‑Größe, z. B. 25 Bit
- Datenlänge, also wie viele Bits im Datenframe die eigentlichen Positionsdaten sind, z. B. 24 Bit.