Aktivieren der Handsteuerung
TwinCAT besitzt ein Handmenü, mit dem Sie den Antrieb in einem Testbetrieb manuell starten können. Das Handmenü kann über den Antrieb (Devices) oder über die Achskonfiguration aufgerufen werden.
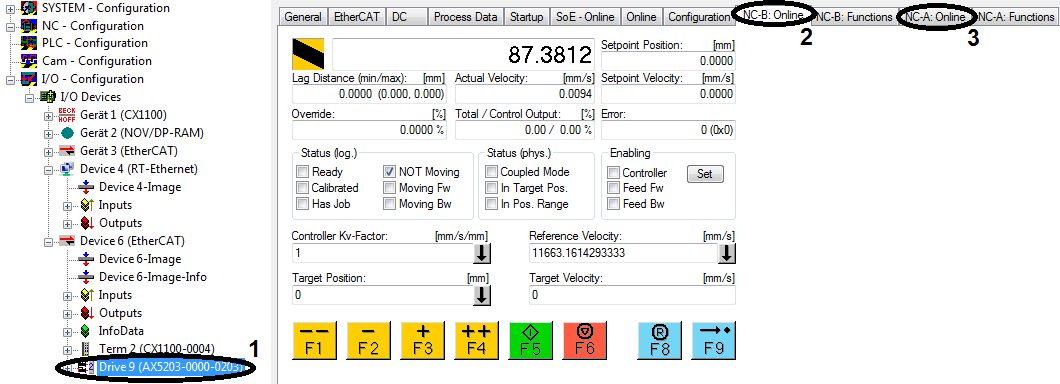
Handmenü Antrieb
Im System Manager I/O - Configuration → I/O Devices → Device 6 → Drive 9 (1) öffnen
Zum Register NC-B: Online (2) oder NC-A: Online (3) wechseln
In diesem Fall würden Sie durch die Auswahl von NC-B: Online (2) den Antrieb von Achse 2 testen. Wählen Sie NC-A: Online (3), um Achse 1 zu testen.
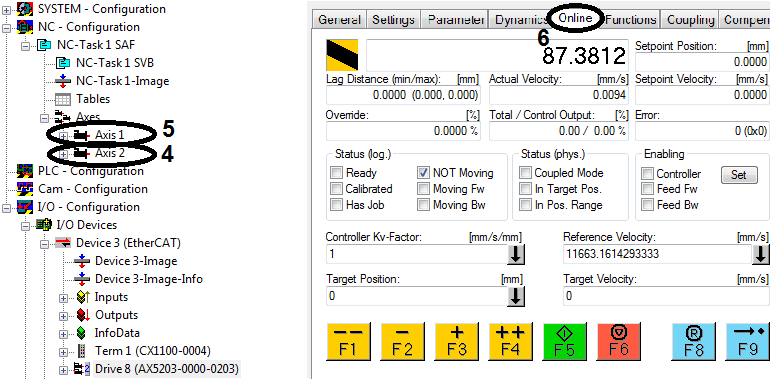
Handmenü Achskonfiguration
Im System Manager NC - Configuration → NC-Task 1 SAF → Axes → Axis 2 (4) oder Axis 1 (5) auswählen. Je nachdem welche der beiden Achsen getestet werden soll.
Zum Register Online (6) wechseln
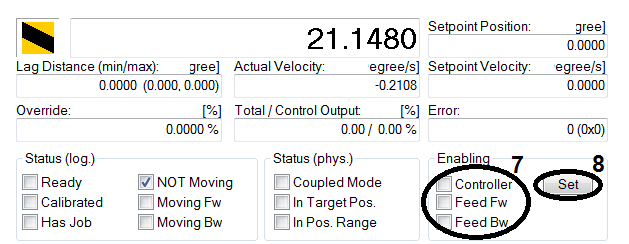
Setzen der Antriebsfreigaben
Um die Motoren manuell zu bedienen, muss die Handsteuerung des Antriebs aktiviert sein. Die Steuerung ist aktiviert, wenn Enabling Controller* (7) aktiv ist. Zusätzlich benötigt der Antrieb zum Vorwärtsfahren die Freigabe für Enabling Feed Fw** (7) und zum Rückwärtsfahren die Freigabe Enabling Feed Bw (7).
Schaltfläche Set (8) betätigen, um die Freigaben zu ändern
*Wenn dieses Flag gesetzt wird, wird versucht, die Regelung des Antriebs (des AX5000) zu aktivieren und den Antrieb in den Zustand zu versetzen, dass er den Sollwertvorgaben der NC folgt. Wenn diese Anforderung erfolgreich vom Antrieb bestätigt wird, wird das "Ready" Flag gesetzt.
**Diese sogenannten Richtungsfreigaben erlauben es, dass die NC Fahraufträge in die jeweile Richtung akzeptiert. Von diesen beiden Flags sieht der Antrieb nichts!
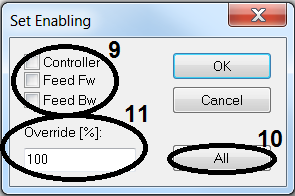
Schaltfläche All (10) betätigen, um alle Freigaben und den Override (11) auf 100 % zu setzen
oder Sie legen alle Einstellungen manuell fest:
Die Freigaben einzeln (9) erteilen, indem Sie diese durch einen Haken aktivieren
Den Override (11) Wert eintragen
Der Override (11) skaliert die Sollgeschwindigkeit des NC Fahrauftrages. Der zulässige Override Wert liegt zwischen 0% und 100%.
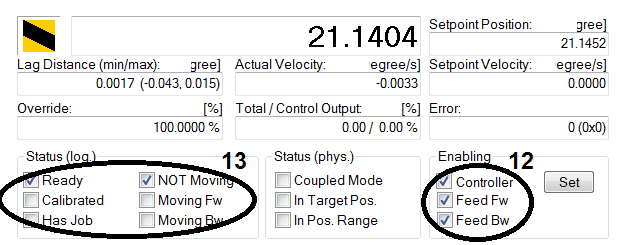
In der Funktionsansicht werden die Freigaben durch Häkchen gekennzeichnet (12). Zusätzlich hat sich mit der Steuerungsfreigabe der Status (log.) (13) verändert und der Override ist eingetragen. Der Antrieb ist betriebsbereit und kann mit dem Handmenü angesteuert werden.